教程
TT 减速电机入门:1:48 减速比、转速、L298N 接线和小车轮子
Nov
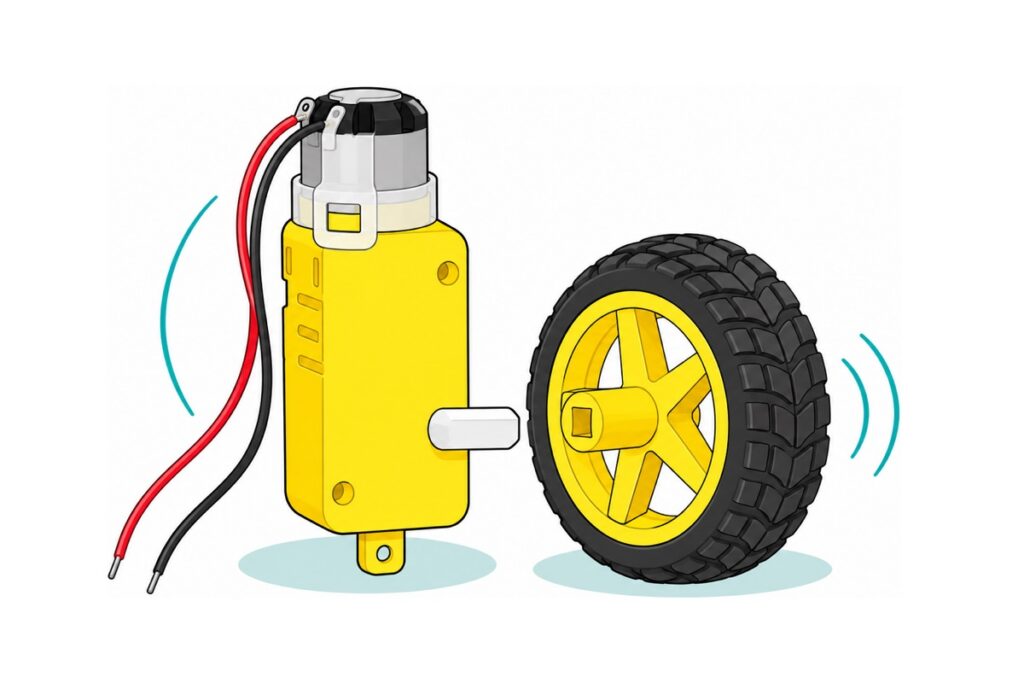
TT 减速电机就是几乎每一辆入门机器人小车上都能看到的那颗黄色 3–6V 齿轮箱电机(很多人直接叫它“黄色 TT 马达”):里面一颗小小的有刷电机转速约 9,600 RPM,再由一组 1:48 的塑料齿轮把速度换成扭力,6V 空载时输出轴大约剩下 200 RPM。它绝不能直接接在 Arduino 引脚上——哪怕只是空转,它的电流也是引脚安全承受能力的好几倍,所以中间要加一块电机驱动板,比如 L298N;它的双扁位输出轴可以直接压进标准的 68mm 黄色小车轮。
TT 减速电机是什么?
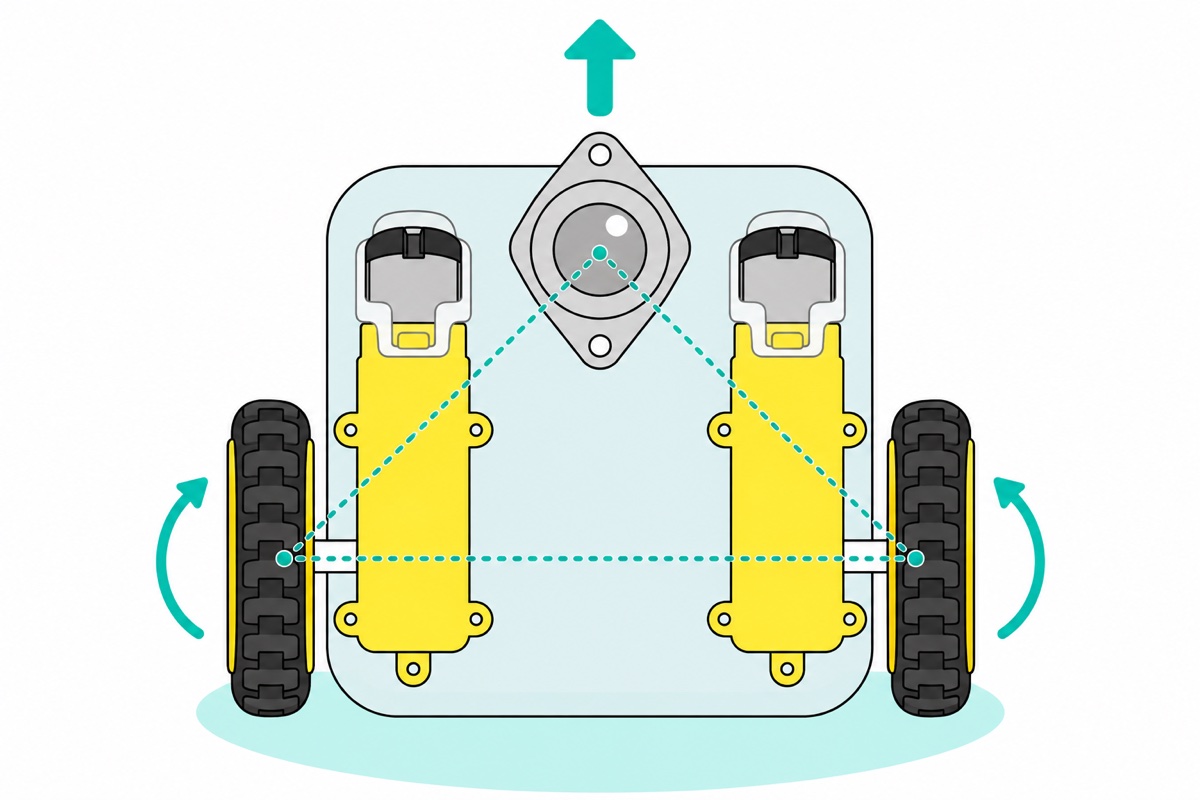
TT 减速电机是一颗小型直流电机和齿轮箱合成的一个零件:亮黄色的塑料外壳四角带安装耳,后部是银色的电机外壳,由一个半透明的白色支架固定;白色输出轴有两个削平的面,从机身两侧同时伸出来。电机本身是普通的 130 型有刷电机,就是电池玩具里常见的那种小电机;这个零件真正特别的地方,全在黄色盒子里的那组齿轮。
把 3–6V 当作它的工作范围。电压同时决定电机转得多快,以及轮子卡住时它顶得多猛——Adafruit 的数据显示,从 3V 到 6V,堵转扭力翻了一倍。超过 6V,多出来的那股力全压在塑料齿上,多出来的电流也会加快细小电刷的磨损,现在多换来的一点速度,代价就是以后打齿——我们的带引线 TT 电机额定电压就是 3–6V。普通版本没有任何反馈:通电进去,转动出来,仅此而已。
材料清单:TT 电机首次转动(两个轮子)
 TT MOTOR WITH WIRE 3-6V DC 200RPM 1:48 GEARBOX MOTOR WITH WIRES PRE-SOLDERED
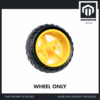 200RPM TT MOTOR With 68mm Wheel 3V 5V 6V 9V Motor Plastic Gear Motor For Arduino Smart Car - WHEEL (FOR TT MOTOR)
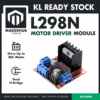 L298N Motor Driver Module Arduino Compatible Dual H Bridge Dual DC Motor Control Arduino Robotic Car
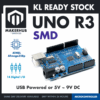 Arduino Uno Compatible SMD UNO R3 with Type B Cable - ATMEGA328P with CH340G-Microcontroller Project
 40pcs Dupont Wire 10cm 20cm 30cm for Breadboard DIY Experiment Jumper Wire Breadboard wire - DUPONT WIRE M-F 30CM
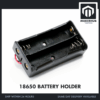 18650 Battery Holder 1/2/3/4 Slot 3.7V Battery Cell Housing Battery Case Battery Casing - 18650 BATTERY HOLDER (2)
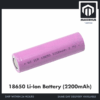 3.7V 18650 Battery Rechargeable Li-Ion Battery 1200mAh 2200mAh 3200mAh Flat Top - 18650 Li-Ion Battery (2200mAh)
可选:把台面测试变成一辆小车
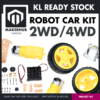 2WD 4WD Smart Car Chassis Single Layer Acrylic Arduino Smart Car Chassis Kit With Motor - 2WD CAR KIT
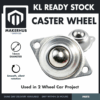 Ball Caster Wheel Ball Transfer Eye Ball Roller Caster Bull Eye Wheel For Arduino Smart Car
 18650 Battery Charger 1/2 Slot Li-on Battery Charger USB A Connector 3.7V Universal Charger - 18651 BATTERY CHARGER (2 SLOT)
2WD 小车底盘套件自带 2 个 TT 电机、2 个轮子、一个万向轮、一个 4xAA 电池盒和安装配件,所以如果你会焊接,它可以替代上面的电机和轮子两行:套件里的电机是裸焊片,引线是散装的。电源还是用 18650 电池组,别用套件附带的 AA 电池盒。钢珠万向轮适合自己从零搭的底盘,充电器则在两次运行之间给两节 18650 充满电。
1:48 减速比和 200 RPM 到底是什么意思?
在 TT 电机上,1:48 减速比的意思是电机转 48 圈,输出轴才转 1 圈——所以输出轴 200 RPM(每分钟转数)× 48 = 电机端大约 9,600 RPM,转得飞快却几乎没有扭力:一颗裸电机用手指就能捏停。每一级齿轮都是小齿轮带动大齿轮,同样的齿面推力作用在大齿轮更大的半径上,于是圈数变少、扭力变大。各级齿轮加起来把速度精确地除以 48,把扭力放大很多倍,但不到 48 倍:每一级塑料齿轮都会被摩擦吃掉实实在在的一部分推力。根据 Adafruit 的 TT 电机规格表,最终到达输出轴的是 6V 时约 0.8 kg·cm 的额定堵转扭力。换到 68mm 轮子 3.4cm 的半径上,每个电机只有大约 0.24kg 的推力(0.8 ÷ 3.4),而且这还是堵转时的数字:推一辆轻的小车在光滑地板上走没问题,推一辆重车上地毯就不行了。
200 RPM 是 6V 时的空载转速——也就是输出轴悬空自由转动的速度。到 3V 大约减半,因为直流电机的转速跟着电压走。负载会把它拉得更低,因为转动中的电机同时也是一台发电机:转得越快,产生的反电压(反电动势)就越高,方向和电池相反。悬空时它会一直加速,直到反电压几乎抵消电源电压,只剩约 150mA 流过;让它推一辆车,它就会慢下来,直到流过的电流足以产生负载需要的扭力——转速落在空载的 200 RPM 与堵转的 0 之间某处。空载数字仍然给出一个有用的上限:68mm 轮子每转一圈走 π × 0.068 m ≈ 0.21 m,每分钟 200 圈就是 200 ÷ 60 × 0.21 ≈ 0.7 m/s,约 2.5 km/h——大约是平常走路速度的一半,而且这是额定的上限;每个电机之间都有差异(Adafruit 实测过一个在 6V 空转时达到 250 RPM)。
为什么 TT 电机不能直接接在 Arduino 引脚上?
TT 电机需要的电流远远超过 Arduino 引脚能给的,数字一摆出来就知道差多少。根据 ATmega328P 数据手册,ATmega328P 的 I/O 引脚绝对最大值是 40mA,日常稳妥使用大约 20mA。TT 电机光是空转就要约 150–160mA,带负载时约 0.3A——如果轮子卡死,电机就不再产生上面说的反电压,电流只受绕组那几欧姆的电阻限制:Adafruit 测得 6V 时堵转电流约 1.5A,几乎是引脚绝对最大值的 40 倍。引脚里那颗小小的输出晶体管会过热,通常的结局是烧掉一个引脚,甚至整块板。
第二个问题:电机是一个线圈,每当电刷切换绕组或引脚关断时,线圈里塌缩的磁场会把储存的能量以电压尖峰的形式反冲回来,远远高于 5V。L298N 模块把这两个问题都解决了:它用每通道额定 2A 的晶体管,从它自己的电池给电机供电——就连 1.5A 的堵转电流也在这个范围内,不过轮子卡住了要去排除,别让它一直堵着跑——它的续流二极管还给这股电感反冲提供了一条回到电源的安全通路。Arduino 引脚只负责驱动板的输入电流——远低于 1 毫安。
怎样通过 L298N 接线,让电机第一次转起来?
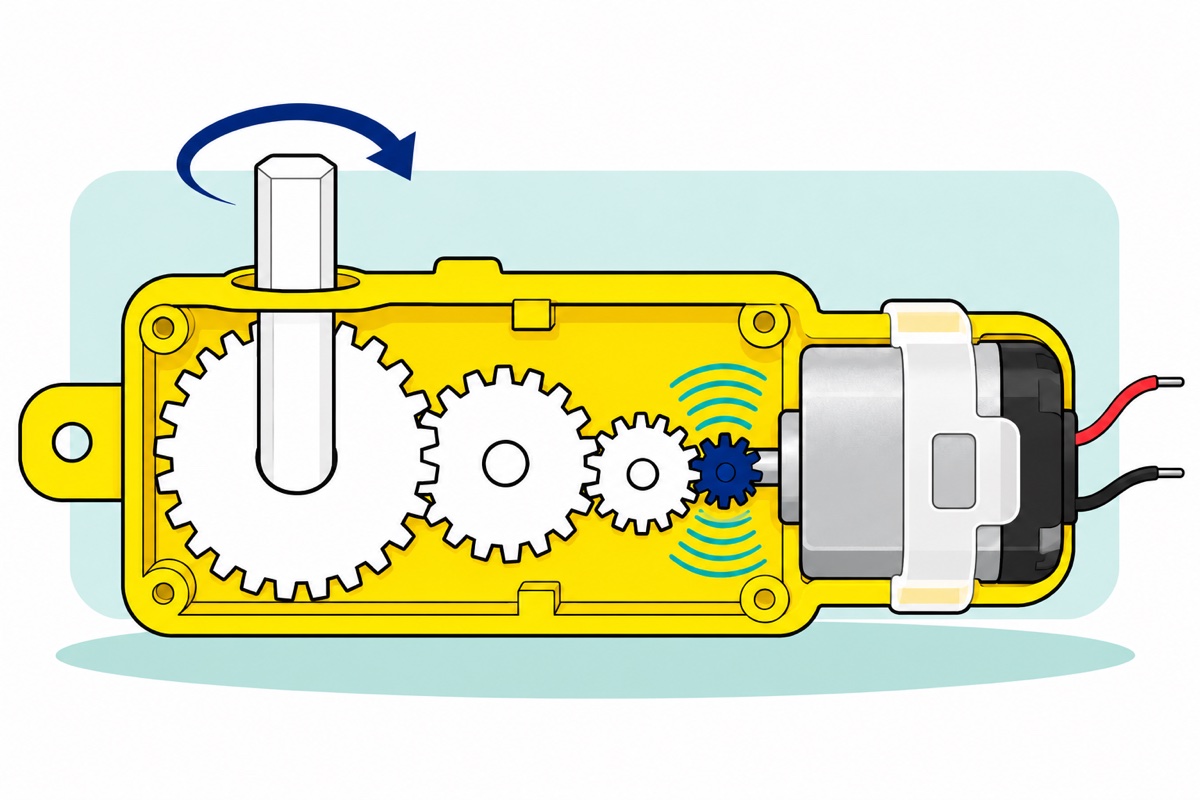
预焊线 TT 电机的引线末端是镀了锡的裸线头,而 L298N 的电机和电源接口都是螺丝端子:不用面包板,不用焊接,一把小螺丝刀就够了。电源用装在双节电池盒里的两节 18650 电池:电池盒两个仓位的弹簧触点和平片触点位置正好相反,所以两节电池是首尾相接、一正一反放进去的;远离引线的那一端有一块金属片把一节的 − 极连到另一节的 + 极,于是两节电池串联——标称 7.4V,充满 8.4V。盒底模压的 3.7V 指的是每一节电池的电压,不是整组的电压。这正好适合 L298N:它的晶体管会压降约 2V(原因见我们的 L298N 调速教程),所以电机得到约 5.4–6.4V,正好在额定范围内。4×AA 电池盒(2WD 套件附带的就是这种)只能当备用:它的 6V 到电机只剩约 4V,而且对板载 5V 稳压器来说余量不够——稳压器需要比输出高大约 2V——所以电机一用力,驱动板的逻辑电源就会跟着往下掉。
| L298N 接点 | 接到 | 怎么接 |
|---|---|---|
| OUT1 + OUT2(蓝色 2 位端子) | 左电机红线 + 黑线 | 裸线头压在螺丝下 |
| OUT3 + OUT4(对面一侧) | 右电机红线 + 黑线 | 裸线头压在螺丝下 |
| VS / +12V(3 位端子) | 电池盒红线 | 裸线头压紧 |
| GND(3 位端子中间) | 电池盒黑线 + Uno 的地 | 裸线头和一根杜邦线的公针一起压紧 |
| IN1、IN2、IN3、IN4(公排针) | Uno D8、D9、D10、D11 | 公对母杜邦线:母头套在 L298N 的针上,公头插进 Uno 的插座 |
| ENA、ENB | 什么都不接——黑色跳线帽保留 | 跳线帽插着 = 两个通道全速 |
| 5V-EN 跳线 | 保持插着 | 板载稳压器从 VS 产生板子自己的 5V 逻辑电源;+5V 端子空着不接,因为 Uno 由 USB 供电,两个 5V 电源接在一起会互相打架 |
接地这一行很关键:Uno 的 IN 信号所谓的“高电平”,只是相对它自己的地而言,所以两块板必须共地。用清单里的公对母杜邦线:把一根线的公针和电池黑线一起压进 GND 端子,再把它的母头套到 Uno 2×3 ICSP 排针的 GND 针上——就是与第 1 脚标记成对角的那个角上的针;通电前先用万用表的通断档对着任意一个 GND 插座量一下,听到“哔”一声再确认,因为同一排三根针的另一头就是 Uno 的 5V 针。没有万用表?那就改用一根公对公线(比如这种),省掉猜测:一头插端子,一头插任意一个 GND 插座。
引线很细:把每个裸线头拧紧后再对折一次,让螺丝咬得住,然后逐个端子拉一拉——一根滑脱的引线,看起来和坏掉的电机一模一样。所有线都要在电池没装进电池盒的状态下压好,电池最后才装:这些 18650 没有保护板,如果装着电池时电池盒的两个裸线头碰在一起,没有任何东西限制电流,几秒内导线就会烫到足以烧起来。也要先确认红线接 VS、黑线接 GND——L298N 上没有任何防反接保护,电池接反会通过它的续流二极管把电池直接短路。电路里没有电源开关:取出一节电池就是关机。
Uno 用 USB 供电,在电池还没装上时上传这段程序,然后装上电池,并按住两个电机——电机启动时扭动自己机身的力,和它转动输出轴的力一样大。两个输出轴会先正转三秒,停下,再反转:
// 首次转动:两个 TT 电机经 L298N 驱动,只控制方向。
// ENA 和 ENB 的黑色跳线帽保持插着 = 两个通道全速。
// 调速(在 ENA/ENB 上用 PWM)请看我们的 L298N 教程。

const int IN1 = 8;   // 左电机,方向输入 1
const int IN2 = 9;   // 左电机,方向输入 2
const int IN3 = 10;  // 右电机,方向输入 1
const int IN4 = 11;  // 右电机,方向输入 2

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
}

void bothForward() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
}

void bothReverse() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
}

void stopMotors() {
  digitalWrite(IN1, LOW);   // ENA/ENB 保持高电平时,两个输入都为 LOW = 电机刹车停下
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}

void loop() {
  bothForward();
  delay(3000);
  stopMotors();
  delay(1000);
  bothReverse();
  delay(3000);
  stopMotors();
  delay(1000);
}
因为这些电池是没有保护板的平头电池,只能用正规的 18650 充电器充电,存放时也要确保电极不会被短路——我们的 18650 充电教程讲了让锂电池安安稳稳、不出状况的那些好习惯。
机器人小车的轮子怎么配?
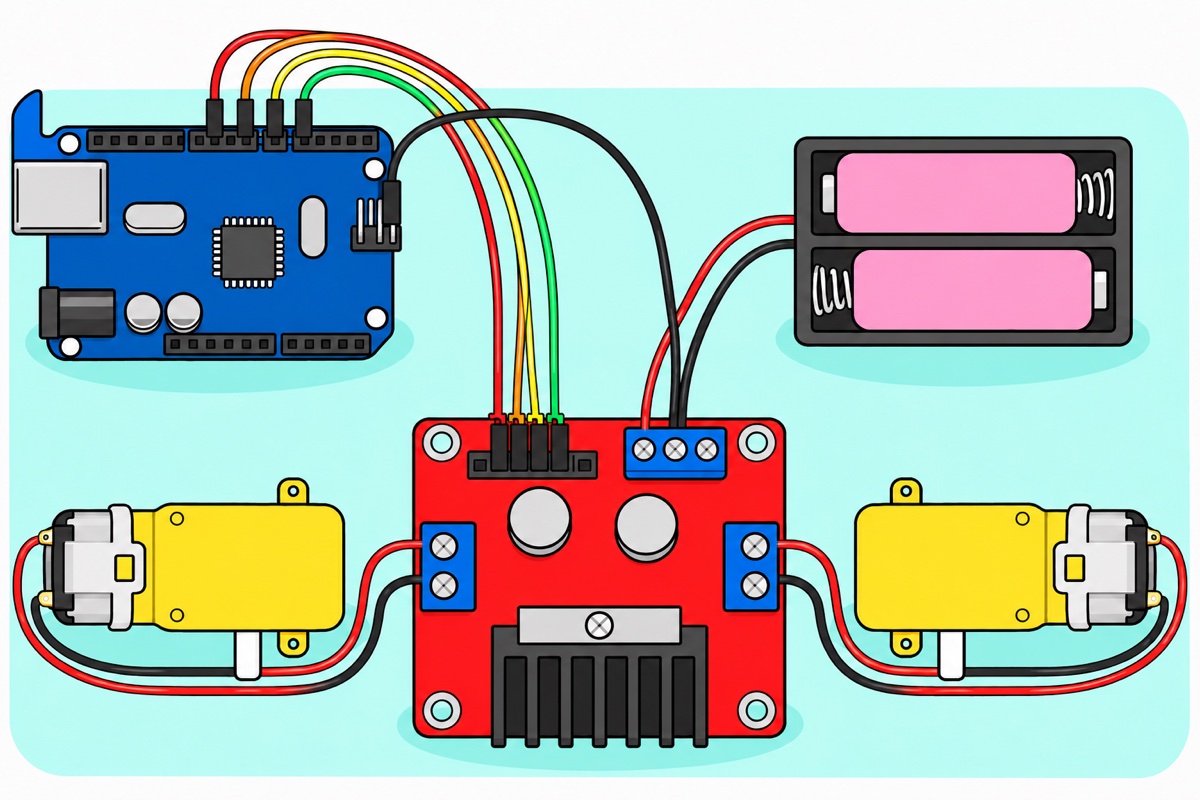
68mm 黄色轮子的轮毂上有一个长条形的孔,正好配合 TT 电机的双扁位轴:直接推进去,由两个削平面传递动力——不用顶丝,也不会打滑。因为输出轴从齿轮箱两侧都伸出来,两个一样的电机可以镜像安装,底盘左右各一个,轮子朝外。
镜像安装的电机朝向相反,所以同样的接线会让一个轮子向前、另一个向后。这很正常,不是故障:哪个轮子反转,就把它的两根引线在螺丝端子上对调——电流反向流过绕组,它对电机壳内固定磁铁的磁推力也随之反向,输出轴就会往另一边转。在程序里对调那个电机的两个引脚号,效果也一样。
一根轴上的两个轮子会像跷跷板一样前后翘,所以需要第三个接触点让车身保持水平:钢珠万向轮,钢珠可以往任何方向滚,所以转弯时从不拖后腿。小车靠两个轮子跑不同速度来转向——慢的那一侧就成了弯道的内侧。2WD 小车底盘套件把这整套方案——底板、两个 TT 电机、轮子、万向轮、配件——打包在一起,比一件件单买更便宜,只有一点要注意:套件里的电机是裸焊片、引线散装,所以要准备焊四个焊点。完整的作品见我们的避障小车,同一个底盘也能做循线小车。
TT 电机该买哪一款?
TT 电机有两种出货状态,区别就在你开工的头十分钟。预焊线 TT 电机出货时红黑引线已经焊在电刷焊片上,线头剥好并镀了锡——可以直接压进 L298N 的螺丝端子,这也是它成为这份材料清单主角的原因。裸 TT 电机和电机加轮子套装更便宜,但到手是裸电刷焊片、没有引线——如果你有烙铁、每个电机能焊两个点,这是划算的选择(技巧见我们的焊接教程);如果没有,第一天就会卡住。
同系列之外:带编码器版本增加了速度反馈(详见常见问题),金属齿轮的 N20 把减速箱塞进了小得多的机身里;如果你还在直流减速电机、步进电机和舵机之间犹豫,先看该用哪种电机。
我们常见的错误
“只是测试一下”,就把电机直接接到引脚上。它甚至可能会转一下,而引脚正在被烤坏——空转 150mA 对上 40mA 的绝对最大值,第一次堵转更是 1.5A。每一次测试都要经过驱动板。
用 Uno 的 5V 脚给电机供电。电机从静止启动时还没有反电压,所以那一瞬间的电流接近堵转电流,远远超过 Uno USB 保险丝允许的 500mA。5V 电源一跌,Uno 就重启,电机又抽动一下,如此循环,看起来就像程序有 bug。电机要有自己的电池;两块板之间只共地。
一个轮子反转,就以为电机坏了。镜像安装的电机本来就该方向相反;解决办法是把那个电机的两根引线在它的 OUT 端子上对调。
指望在地上跑出 200 RPM。这个额定值是满 6V、空载时的数字。带着负载、电池电压下降、再经过驱动板约 2V 的压降,一辆真实的小车巡航速度会明显低于 0.7 m/s 的上限——这是物理,不是故障。
两节 18650 头对头装。双节电池盒是串联电池盒:两节电池要首尾相接,负极顶着弹簧。两节都朝同一个方向,就等于有一节装反了,而装反的电池是减去电压而不是叠加:两节互相抵消,整组读数接近 0V,而不是约 8V。按每个仓位里模压的 + 和 − 来装;如果你有万用表,电池盒引线在接到板子之前应该量到 7.4–8.4V。
常见问题
TT 电机上的 1:48 是什么意思?
内部电机转 48 圈,输出轴转 1 圈:齿轮组把速度除以 48,把扭力放大很多倍(不到 48 倍,因为塑料齿轮的摩擦会吃掉一部分),于是一颗 9,600 RPM 的玩具级电机,就变成空载约 200 RPM 的输出轴。
TT 电机能直接用 Arduino 驱动吗?
不能。电机空转约 150mA、堵转约 1.5A,远远超过 ATmega328P 引脚 40mA 的绝对最大值,而且线圈在关断时会把电压尖峰打进引脚。任何一块电机驱动板都能解决——这里用的是 L298N,较轻的作品也可以用更小的驱动板。
用 TT 电机的机器人小车能跑多快?
6V 时电机空载最高约 200 RPM,68mm 轮子每转一圈约走 0.21 m,所以上限约 0.7 m/s(2.5 km/h)——大约是平常走路速度的一半。真实的小车会更慢:负载、电池电压下降和驱动板约 2V 的压降都会各分走一部分。
TT 电机能用 9V 电池吗?
电机本身要保持在 3–6V。两节 18650 经过 L298N 刚好合适,因为驱动板会压降约 2V。长方形的 9V PP3 电池则是双重不合适:电压对电机来说太高,供电流的能力又太弱——电机一加载,它的电压就立刻垮下来。
我需要带编码器的 TT 电机吗?
第一辆机器人小车不需要。编码器版本在电机尾部加了一块小传感器板,回报电机实际转得多快;当小车必须走得笔直或要测距离时,这就很重要——两个普通 TT 电机的转速永远不会完全一样。等你发现自己在凭肉眼微调电机速度时,再换编码器版本。
最后更新:2026 年 11 月。有问题?WhatsApp 联系我们。
