Panduan
Motor Gear TT untuk Arduino: Apa Itu, Maksud 1:48, Cara Sambung dan Pasang Roda
Nov
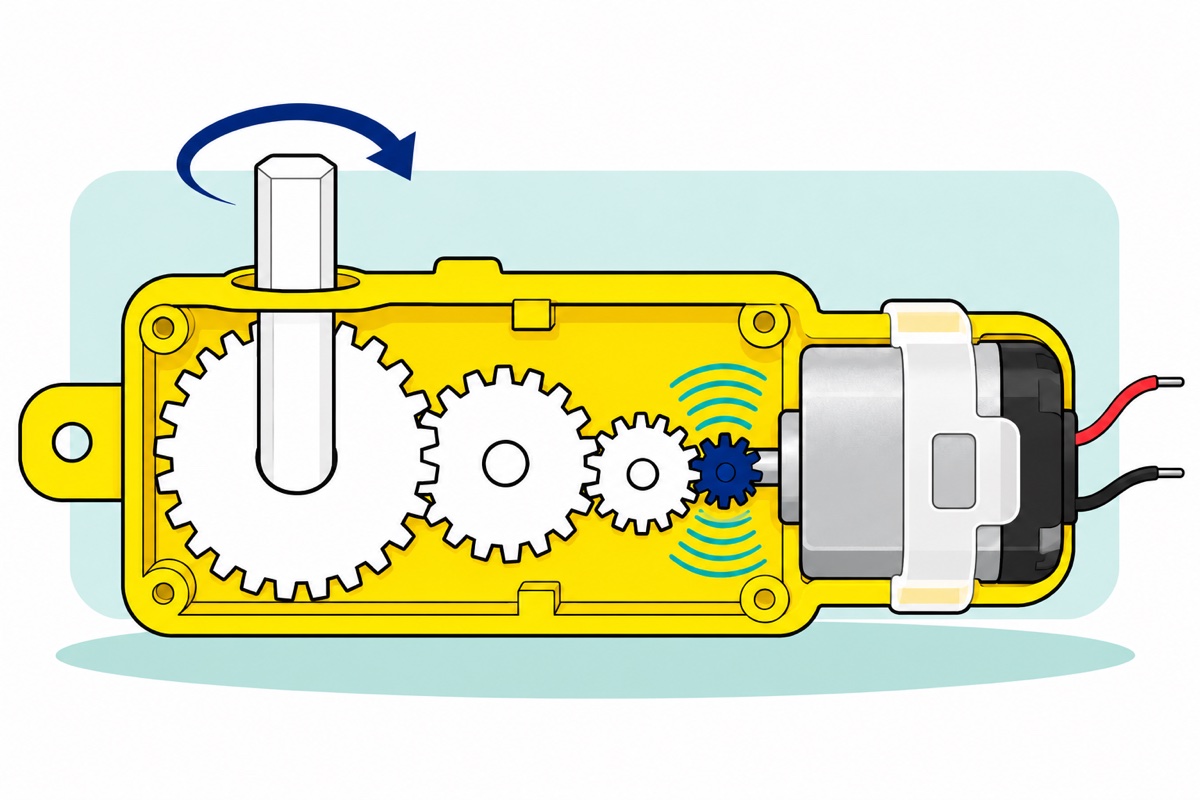
Motor gear TT ialah motor gearbox kuning 3–6V yang ada pada hampir setiap robot car untuk pemula: di dalamnya, sebuah motor berus kecil berpusing kira-kira 9,600 RPM dan rangkaian gear plastik 1:48 menukar kelajuan itu kepada tork, lalu tinggal kira-kira 200 RPM pada aci pada 6V tanpa beban. Motor ini tidak boleh disambung terus ke pin Arduino — walaupun berpusing bebas, arus yang ditariknya beberapa kali ganda lebih tinggi daripada yang selamat dibekalkan oleh sebatang pin, jadi driver motor seperti L298N diletakkan di tengah-tengah — dan aci dua-sisi-ratanya boleh ditolak masuk terus ke roda robot kuning 68mm yang standard.
Apa itu motor gear TT?
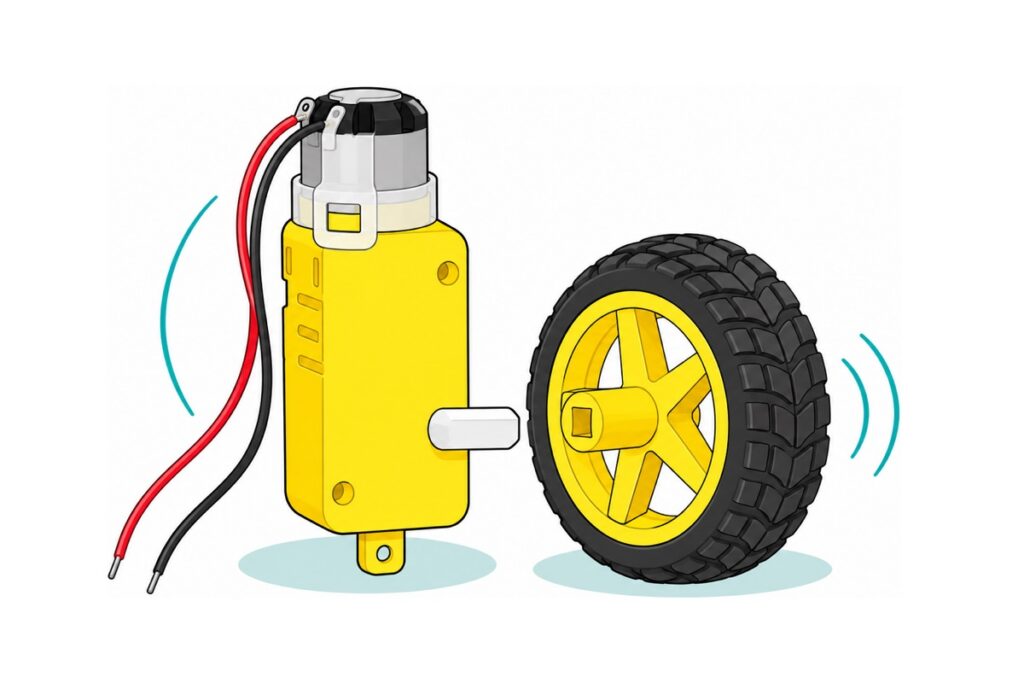
Motor gear TT ialah motor DC kecil bersama gearbox-nya yang dijual sebagai satu komponen: badan plastik kuning terang dengan cuping pemasangan di bucunya, badan motor perak di bahagian belakang yang dipegang oleh braket putih lut sinar, dan aci output putih dengan dua sisi rata yang menonjol keluar dari kedua-dua belah badan. Motor peraknya ialah motor berus saiz 130 yang biasa, motor kecil yang sama seperti dalam mainan berbateri; semua keistimewaan komponen ini terletak pada rangkaian gear di dalam kotak kuning itu.
Anggap 3–6V sebagai julat kerjanya. Voltan menentukan dua perkara sekali gus: seberapa laju motor berpusing, dan seberapa kuat ia menolak apabila roda tersekat — angka Adafruit menunjukkan tork stall berganda dua dari 3V ke 6V. Melebihi 6V, tolakan tambahan itu ditanggung oleh gigi gear plastik dan arus tambahan menghauskan berus kecilnya dengan lebih cepat, jadi sedikit kelajuan hari ini dibayar dengan gigi gear yang rosak kemudian — motor TT berwayar siap kami berkadar 3–6V. Versi biasa tiada sebarang maklum balas (feedback): kuasa masuk, putaran keluar.
Senarai komponen: pusingan pertama motor TT (kedua-dua roda)
 TT MOTOR WITH WIRE 3-6V DC 200RPM 1:48 GEARBOX MOTOR WITH WIRES PRE-SOLDERED
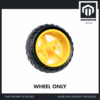 200RPM TT MOTOR With 68mm Wheel 3V 5V 6V 9V Motor Plastic Gear Motor For Arduino Smart Car - WHEEL (FOR TT MOTOR)
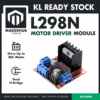 L298N Motor Driver Module Arduino Compatible Dual H Bridge Dual DC Motor Control Arduino Robotic Car
 Arduino Uno Compatible SMD UNO R3 with Type B Cable - ATMEGA328P with CH340G-Microcontroller Project
 40pcs Dupont Wire 10cm 20cm 30cm for Breadboard DIY Experiment Jumper Wire Breadboard wire - DUPONT WIRE M-F 30CM
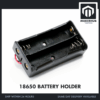 18650 Battery Holder 1/2/3/4 Slot 3.7V Battery Cell Housing Battery Case Battery Casing - 18650 BATTERY HOLDER (2)
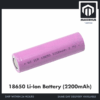 3.7V 18650 Battery Rechargeable Li-Ion Battery 1200mAh 2200mAh 3200mAh Flat Top - 18650 Li-Ion Battery (2200mAh)
Pilihan: jadikan ujian atas meja ini sebuah kereta
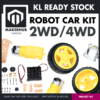 2WD 4WD Smart Car Chassis Single Layer Acrylic Arduino Smart Car Chassis Kit With Motor - 2WD CAR KIT
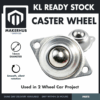 Ball Caster Wheel Ball Transfer Eye Ball Roller Caster Bull Eye Wheel For Arduino Smart Car
 18650 Battery Charger 1/2 Slot Li-on Battery Charger USB A Connector 3.7V Universal Charger - 18651 BATTERY CHARGER (2 SLOT)
Kit casis 2WD datang dengan 2 motor TT, 2 roda, caster swivel, pemegang bateri 4xAA dan perkakasan pemasangannya sendiri, jadi ia boleh menggantikan baris motor dan roda di atas jika anda boleh menyolder: motornya mempunyai tab terdedah dan wayar yang belum disambung. Teruskan guna pek 18650, bukan pemegang AA yang disertakan. Caster bebola keluli sesuai untuk casis buatan sendiri, dan pengecas itu mengecas semula dua sel 18650 antara setiap larian.
Apa sebenarnya maksud nisbah 1:48 dan 200 RPM?
Pada motor TT, nisbah 1:48 bermaksud motor di dalamnya berpusing 48 kali untuk satu pusingan aci output — jadi 200 RPM (pusingan seminit) pada aci × 48 = kira-kira 9,600 RPM pada motor, iaitu kelajuan yang hampir tiada daya pulas: tanpa gearbox, jari pun boleh menghentikan motor itu. Setiap peringkat gear ialah gear kecil yang memutar gear yang lebih besar, dan daya gigi yang sama bertindak pada jejari gear besar yang lebih panjang, jadi tork bertambah sementara bilangan pusingan berkurang. Peringkat-peringkat itu membahagi kelajuan tepat 48 kali dan menggandakan tork berkali-kali ganda, tetapi kurang daripada 48 kali: setiap peringkat plastik kehilangan sebahagian tolakan yang ketara kepada geseran. Yang sampai ke aci ialah tork stall berkadar kira-kira 0.8 kg·cm pada 6V menurut helaian spesifikasi motor TT Adafruit. Pada jejari 3.4cm roda 68mm, itu hanya kira-kira 0.24kg tolakan bagi setiap motor (0.8 ÷ 3.4), dan itu pun hanya ketika stall: cukup untuk kereta ringan di atas lantai licin, bukan untuk kereta berat di atas karpet.
Angka 200 RPM ialah kelajuan tanpa beban pada 6V — aci berpusing di udara bebas. Pada 3V ia jatuh kira-kira separuh, kerana kelajuan motor DC mengikut voltannya. Beban menurunkannya lagi kerana motor yang berpusing juga bertindak sebagai penjana: semakin laju ia berpusing, semakin tinggi voltan balik (back-voltage) yang dijananya untuk melawan bateri. Di udara bebas, ia memecut sehingga voltan balik itu hampir membatalkan bekalan dan hanya kira-kira 150mA yang mengalir; beri ia sebuah kereta untuk ditolak dan ia akan perlahan sehingga cukup arus mengalir untuk menghasilkan tork yang diperlukan oleh beban itu, di mana-mana antara 200 RPM tanpa beban dan sifar ketika stall. Angka tanpa beban itu masih memberi had yang berguna: roda 68mm bergerak π × 0.068 m ≈ 0.21 m setiap pusingan, dan 200 pusingan seminit ialah 200 ÷ 60 × 0.21 ≈ 0.7 m/s, kira-kira 2.5 km/j — lebih kurang separuh kelajuan berjalan kaki biasa, dan itu ialah had tertinggi mengikut kadar; setiap motor berbeza sedikit (Adafruit mengukur satu unit pada 250 RPM ketika berpusing bebas pada 6V).
Kenapa motor TT tidak boleh dijalankan terus dari pin Arduino?
Motor TT memerlukan arus yang jauh lebih tinggi daripada yang mampu diberikan oleh pin Arduino, dan angkanya menunjukkan sejauh mana bezanya. Pin I/O ATmega328P ditetapkan pada 40mA maksimum mutlak (absolute maximum), kira-kira 20mA untuk kegunaan harian yang selesa, menurut datasheet ATmega328P. Motor TT menarik kira-kira 150–160mA ketika berpusing bebas, sekitar 0.3A apabila menolak beban — dan jika roda tersekat, motor berhenti menjana voltan balik yang diterangkan di atas, jadi hanya rintangan belitan yang beberapa ohm sahaja yang menghadkan arus: Adafruit mengukur arus stall kira-kira 1.5A pada 6V, hampir 40 kali ganda maksimum mutlak pin itu. Transistor output kecil di dalam pin itu akan terlalu panas, dan kesudahannya biasanya pin yang mati atau board yang mati.
Masalah kedua: motor ialah gegelung, dan apabila berus menukar belitan atau pin dimatikan, medan magnet gegelung yang runtuh melontarkan tenaga tersimpannya keluar sebagai lonjakan voltan yang jauh melebihi 5V. Modul L298N menyelesaikan kedua-dua masalah ini: ia mensuis motor daripada baterinya sendiri melalui transistor berkadar 2A setiap saluran — malah arus stall 1.5A pun masih dalam had itu, walaupun roda yang tersekat patut dibetulkan, bukan dibiarkan berjalan — dan diod flyback-nya memberi lonjakan induktif itu laluan selamat kembali ke bekalan. Pin Arduino hanya membawa arus input driver — jauh di bawah satu miliampere.
Bagaimana nak sambung pusingan pertama melalui L298N?
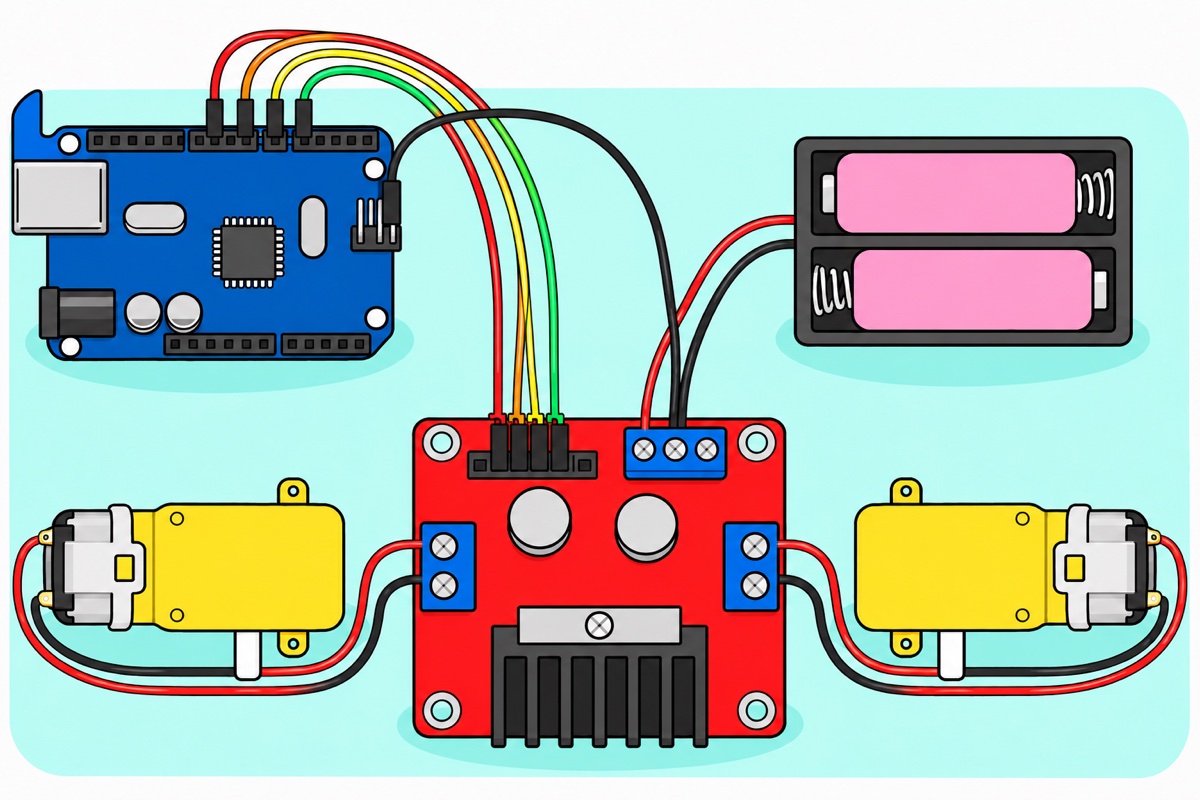
Wayar motor TT berwayar siap berakhir dengan hujung terdedah yang sudah bersalut timah, dan sambungan motor serta kuasa pada L298N ialah terminal skru: tiada breadboard, tiada soldering, cuma pemutar skru kecil. Kuasa datang daripada dua sel 18650 dalam pemegang dua slot: sesentuh spring dan sesentuh rata berada di hujung yang bertentangan pada kedua-dua ruang, jadi sel dimasukkan secara kepala-ke-ekor, dan satu penyambung logam di hujung yang jauh dari wayar menyambung − satu sel ke + sel yang satu lagi, menjadikannya bersiri — 7.4V nominal, 8.4V apabila penuh dicas. Angka 3.7V yang tercetak timbul pada tapaknya ialah voltan setiap sel yang dipegangnya, bukan voltan pek. Ini sesuai dengan L298N: transistornya menjatuhkan kira-kira 2V (sebabnya diterangkan dalam panduan kawalan laju L298N kami), jadi motor menerima kira-kira 5.4–6.4V, tepat pada kadarnya. Pemegang 4×AA, jenis yang disertakan dalam kit 2WD, hanyalah pilihan sandaran: 6V-nya cuma meninggalkan kira-kira 4V pada motor, dan ruang voltan (headroom) yang terlalu sempit untuk regulator 5V pada board itu sendiri, yang memerlukan kira-kira 2V di atas outputnya, jadi bekalan logik driver akan jatuh setiap kali motor menarik arus.
| Titik L298N | Disambung ke | Cara |
|---|---|---|
| OUT1 + OUT2 (terminal biru 2 lubang) | Wayar merah + hitam motor kiri | hujung terdedah diapit di bawah skru |
| OUT3 + OUT4 (di tepi bertentangan) | Wayar merah + hitam motor kanan | hujung terdedah diapit di bawah skru |
| VS / +12V (terminal 3 lubang) | Wayar merah pemegang bateri | hujung terdedah diapit |
| GND (tengah terminal 3 lubang) | Wayar hitam pemegang bateri + ground Uno | hujung terdedah dan pin jantan satu jumper, diapit bersama |
| IN1, IN2, IN3, IN4 (pin header jantan) | Uno D8, D9, D10, D11 | jumper M-F: hujung betina pada pin L298N, hujung jantan ke soket Uno |
| ENA, ENB | tiada — biarkan penutup jumper hitam terpasang | penutup terpasang = kedua-dua saluran pada kelajuan penuh |
| Jumper 5V-EN | kekal terpasang | regulator pada board menghasilkan bekalan logik 5V board itu sendiri daripada VS; biarkan terminal +5V kosong, kerana Uno dikuasakan melalui USB dan dua sumber 5V yang disambung bersama akan saling bertembung |
Baris ground itu penting: isyarat IN daripada Uno hanya dikira “high” berbanding ground Uno sendiri, jadi kedua-dua board mesti berkongsi satu ground. Dengan jumper M-F dalam senarai ini, apit pin jantan satu jumper ke dalam terminal GND di sebelah wayar hitam bateri dan sarungkan hujung betinanya pada pin GND header ICSP 2×3 pada Uno — pin di bucu yang bertentangan secara pepenjuru dengan tanda pin-1; sahkan dengan bunyi bip continuity multimeter ke soket GND sebelum menghidupkan kuasa, kerana hujung yang satu lagi pada baris tiga pin yang sama ialah pin 5V Uno. Tiada meter? Guna wayar jantan-ke-jantan (seperti ini) dan tak perlu meneka: satu pin dalam terminal, satu pin dalam mana-mana soket GND.
Wayarnya halus: pintal setiap hujung terdedah dan lipat ke belakang supaya skru dapat mencengkam, kemudian tarik sedikit setiap terminal untuk menguji — wayar yang terlepas nampak sama seperti motor yang mati. Apit semuanya ketika sel tidak berada dalam pemegang dan masukkan sel paling akhir: sel 18650 ini tidak dilindungi (unprotected), jadi jika hujung terdedah wayar pemegang bersentuhan ketika sel di dalamnya, tiada apa-apa yang menghadkan arus dan wayar boleh menjadi cukup panas untuk terbakar dalam beberapa saat. Semak juga merah ke VS dan hitam ke GND terlebih dahulu — tiada apa-apa pada L298N yang menghalang pek yang disambung terbalik, dan pek terbalik akan terpintas litar melalui diod flyback-nya. Tiada suis kuasa: mengeluarkan satu sel itulah suis matinya.
Kuasakan Uno melalui USB, muat naik sketch ini ketika sel masih belum dimasukkan, kemudian masukkan sel dan tahan motor supaya tidak bergerak — motor yang baru bermula memulas badannya sendiri sekuat ia memutar aci. Kedua-dua aci berpusing ke depan selama tiga saat, berhenti, kemudian berpusing ke belakang:
// Pusingan pertama: dua motor TT melalui L298N, kawal arah sahaja.
// ENA dan ENB kekal dengan penutup jumper hitam terpasang (ON) = kedua-dua saluran pada kelajuan penuh.
// Kawalan laju (PWM pada ENA/ENB) diterangkan dalam panduan L298N kami.

const int IN1 = 8;   // motor kiri, input arah 1
const int IN2 = 9;   // motor kiri, input arah 2
const int IN3 = 10;  // motor kanan, input arah 1
const int IN4 = 11;  // motor kanan, input arah 2

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
}

void bothForward() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
}

void bothReverse() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
}

void stopMotors() {
  digitalWrite(IN1, LOW);   // kedua-dua input LOW sambil ENA/ENB kekal HIGH = motor membrek hingga berhenti
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}

void loop() {
  bothForward();
  delay(3000);
  stopMotors();
  delay(1000);
  bothReverse();
  delay(3000);
  stopMotors();
  delay(1000);
}
Oleh sebab sel-sel itu jenis flat-top tanpa perlindungan, cas hanya dalam pengecas 18650 yang betul dan simpan di tempat terminalnya tidak boleh terpintas — panduan mengecas 18650 kami menerangkan tabiat yang memastikan sel litium tidak pernah memberi kejutan.
Bagaimana nak pasangkan roda untuk robot car kecil?
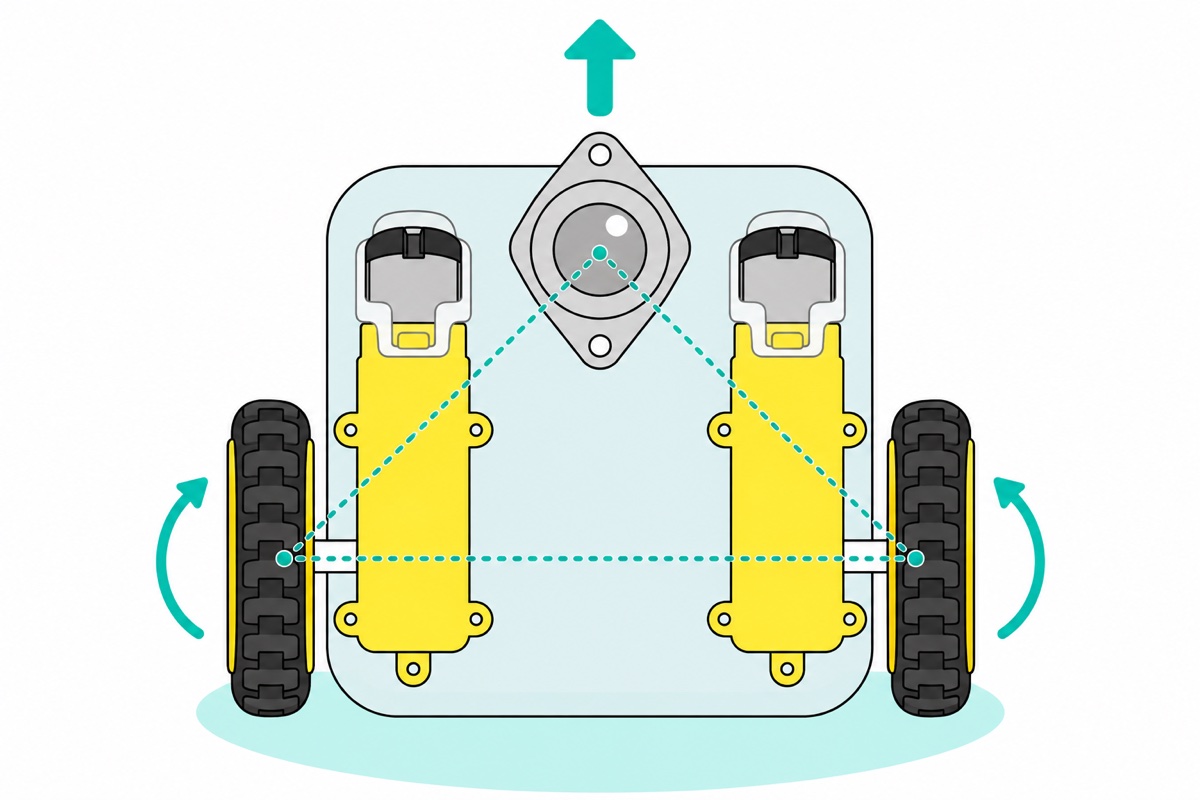
Hab roda kuning 68mm mempunyai soket bujur yang sepadan dengan aci dua-sisi-rata motor TT: roda ditolak masuk terus dan sisi rata itulah yang memindahkan pacuan — tiada skru grub, tiada gelincir. Oleh sebab aci menonjol dari kedua-dua belah gearbox, dua motor yang sama dipasang sebagai pantulan cermin, satu di setiap sisi casis, dengan roda menghadap ke luar.
Motor yang dipasang secara cermin menghadap arah bertentangan, jadi pendawaian yang sama akan memutar satu roda ke depan dan satu lagi ke belakang. Ini normal, bukan kerosakan: roda mana yang berpusing ke belakang, tukar dua wayarnya di terminal skru — arus yang diterbalikkan melalui belitan menterbalikkan tolakan magnetnya terhadap magnet tetap di dalam motor, jadi aci berpusing ke arah sebaliknya. Menukar dua nombor pin motor itu dalam sketch juga memberi hasil yang sama.
Dua roda pada satu paksi akan terjungkit seperti jongkang-jongket, jadi titik sentuhan ketiga diperlukan untuk memastikan kereta kekal rata: caster bebola keluli, yang bebolanya bergolek ke mana-mana arah dan oleh itu tidak pernah melawan belokan. Kereta ini membelok dengan menjalankan dua rodanya pada kelajuan berbeza — sisi yang lebih perlahan menjadi bahagian dalam selekoh. Kit casis 2WD menggabungkan keseluruhan corak itu — plat, dua motor TT, roda, caster swivel, perkakasan — dengan harga lebih murah daripada membeli satu per satu, cuma ada satu perkara: motornya sampai dengan tab terdedah dan wayar yang belum disambung, jadi bersedialah untuk empat sambungan solder. Binaan penuhnya ialah robot car elak halangan kami, dan tapak yang sama juga menggerakkan robot line follower.
Motor TT mana yang patut anda beli?
Motor TT dijual dalam dua keadaan, dan perbezaannya terasa pada sepuluh minit pertama anda. Motor TT dengan wayar siap disolder dihantar dengan wayar merah dan hitam yang sudah terpasang pada tab berus, hujungnya sudah dikupas dan bersalut timah — ia diapit terus ke terminal skru L298N, dan sebab itulah ia menjadi asas senarai komponen ini. Motor TT tanpa wayar dan set motor bersama roda lebih murah tetapi sampai dengan tab berus terdedah dan tiada wayar — pilihan yang baik jika anda ada soldering iron dan boleh membuat dua sambungan bagi setiap motor (tekniknya ada dalam panduan solder kami), tetapi jalan buntu pada hari pertama jika tiada.
Di luar keluarga ini: versi encoder menambah maklum balas kelajuan (lebih lanjut dalam FAQ), N20 bergear logam memuatkan gearbox dalam badan yang jauh lebih kecil, dan jika anda sedang menimbang antara motor DC bergear, stepper dan servo, mulakan dengan motor mana yang patut digunakan.
Kesilapan biasa yang kami lihat
Menyambung motor terus ke pin “sekadar nak cuba”. Ia mungkin berpusing juga, sekejap, sementara pin itu “masak” — 150mA ketika berpusing bebas berbanding maksimum mutlak 40mA, dan 1.5A pada stall pertama. Uji melalui driver, setiap kali.
Membekalkan motor daripada pin 5V Uno. Motor yang baru bermula dari keadaan pegun belum ada voltan balik, jadi untuk seketika ia menarik arus hampir sama dengan arus stall-nya, jauh melebihi 500mA yang dibenarkan oleh fius USB Uno. Rel 5V jatuh, Uno reset dan motor tersentak lagi, dalam satu kitaran yang nampak seperti bug dalam kod. Motor perlu bateri sendiri; kedua-dua board hanya berkongsi ground.
Menganggap satu roda yang berpusing terbalik sebagai motor rosak. Motor yang dipasang secara cermin memang sepatutnya berpusing berlawanan; penyelesaiannya ialah menukar dua wayar motor itu di terminal OUT-nya.
Menjangka 200 RPM di atas lantai. Kadar itu ialah tanpa beban pada 6V penuh. Dengan beban, daripada bateri yang voltannya semakin jatuh, melalui kejatuhan ~2V pada driver, kereta sebenar bergerak jauh di bawah had 0.7 m/s — itu fizik, bukan kerosakan.
Memasukkan sel 18650 secara kepala bertemu kepala. Pemegang dua slot ini ialah pemegang bersiri: sel dimasukkan kepala-ke-ekor, dengan hujung negatif pada spring. Jika kedua-dua sel menghadap arah yang sama, salah satu daripadanya terbalik, dan sel yang terbalik menolak dan bukannya menambah: kedua-dua sel saling membatalkan, dan pek membaca hampir 0V dan bukannya kira-kira 8V. Ikut tanda + dan − yang tercetak pada setiap ruang, dan jika anda ada meter, wayar pemegang sepatutnya membaca 7.4–8.4V sebelum didekatkan ke board.
FAQ
Apa maksud 1:48 pada motor TT?
Empat puluh lapan pusingan motor di dalamnya menghasilkan satu pusingan aci output: rangkaian gear membahagi kelajuan dengan 48 dan menggandakan tork berkali-kali ganda (kurang daripada 48 kali, kerana geseran dalam gear plastik mengambil sebahagiannya), lalu menukar motor gred mainan 9,600 RPM kepada aci yang berpusing kira-kira 200 RPM tanpa beban.
Bolehkah saya jalankan motor TT terus dari Arduino?
Tidak. Arus 150mA ketika berpusing bebas dan kira-kira 1.5A ketika stall jauh melebihi maksimum mutlak 40mA pin ATmega328P, dan gegelung motor melontarkan lonjakan voltan ke pin itu apabila dimatikan. Mana-mana driver motor boleh menyelesaikannya — L298N dalam panduan ini, atau board yang lebih kecil untuk binaan yang lebih ringan.
Berapa laju robot car dengan motor TT?
Pada 6V motor berpusing sehingga 200 RPM tanpa beban, dan roda 68mm bergerak kira-kira 0.21 m setiap pusingan, jadi hadnya kira-kira 0.7 m/s (2.5 km/j) — lebih kurang separuh kelajuan berjalan kaki biasa. Kereta sebenar bergerak lebih perlahan: beban, voltan bateri yang jatuh dan kejatuhan ~2V pada driver masing-masing mengambil bahagian.
Bolehkah motor TT guna bateri 9V?
Kekalkan motor itu sendiri pada 3–6V. Dua sel 18650 melalui L298N sesuai kerana driver menjatuhkan kira-kira 2V. Bateri 9V PP3 segi empat itu alat yang salah atas dua sebab: voltannya terlalu tinggi untuk motor, dan keupayaan arusnya terlalu rendah — voltannya merudum sebaik sahaja motor mula dibebani.
Perlukah saya motor TT dengan encoder?
Tidak untuk robot pertama. Versi encoder menambah board sensor kecil di belakang motor yang melaporkan seberapa laju ia sebenarnya berpusing, dan ini penting apabila kereta mesti bergerak lurus sepenuhnya atau mengukur jarak — dua motor TT biasa tidak pernah berpusing sama tepat. Beralih ke encoder apabila anda mula melaraskan kelajuan motor dengan mata kasar.
Kemas kini terakhir November 2026. Tersangkut? Chat dengan kami di WhatsApp.
