16
Aug
Aug
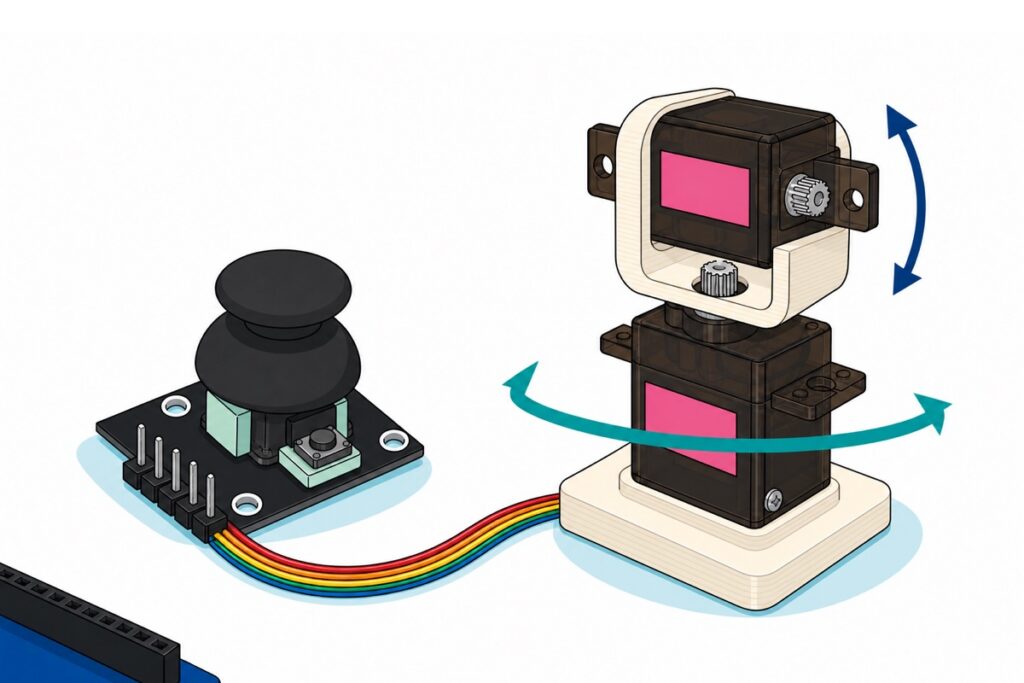
模拟摇杆就是两个互成直角的电位器加一个按键。量出你这支摇杆真正的静止值、留好死区,再让位移决定速度而不是角度,两个 MG90S 舵机的云台就不会自己爬、也不会一松手弹回中位。含完整代码、接线表、独立供电与花键支架装配。
模拟摇杆就是两个互成直角的电位器加一个按键。量出你这支摇杆真正的静止值、留好死区,再让位移决定速度而不是角度,两个 MG90S 舵机的云台就不会自己爬、也不会一松手弹回中位。含完整代码、接线表、独立供电与花键支架装配。
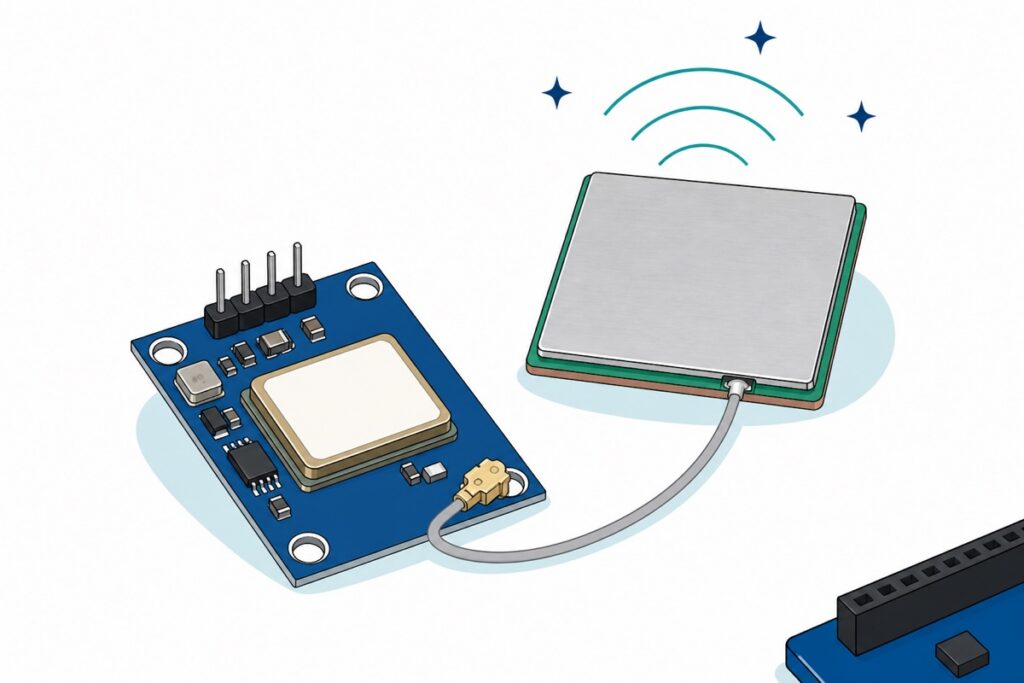
NEO-6M GPS 模块接 Arduino Uno 的完整教程:三根线的接法与 TX/RX 交叉、TinyGPSPlus 代码、首次定位为何要好几分钟,以及室内为何永远定不了位、指示灯为何不闪。
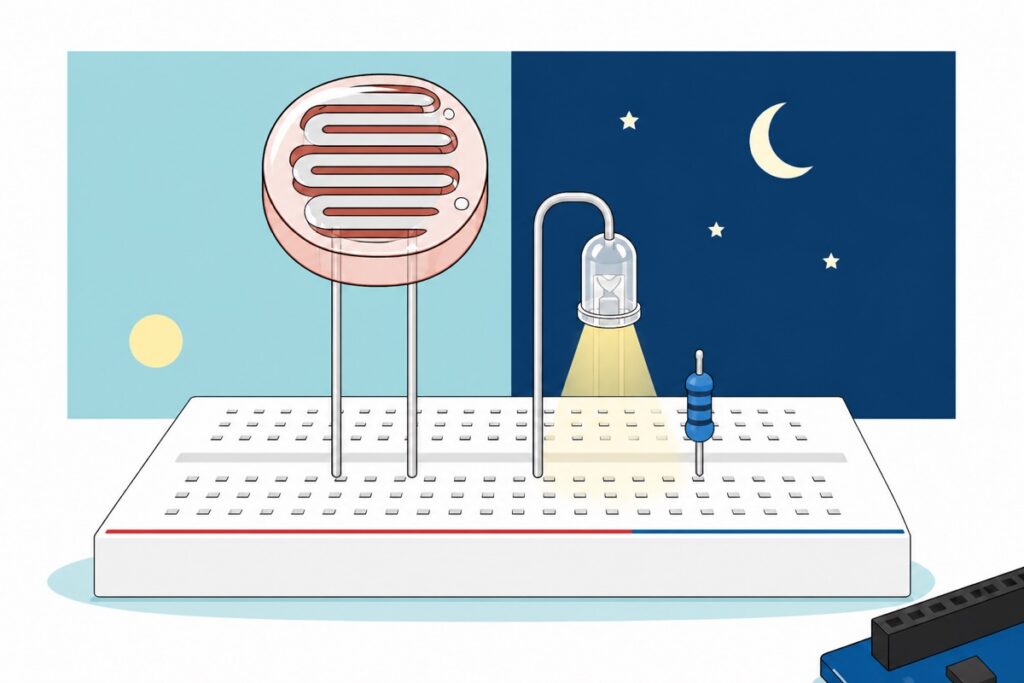
LDR 光敏电阻自动灯的完整做法:为什么 LDR 必须配一颗固定电阻组成分压电路、100kΩ 为什么比 10kΩ 宽裕三倍、免焊接线表、用两个阈值加持续时间让灯不在黄昏闪烁的代码,以及升级去带 12V 直流灯的继电器接法。
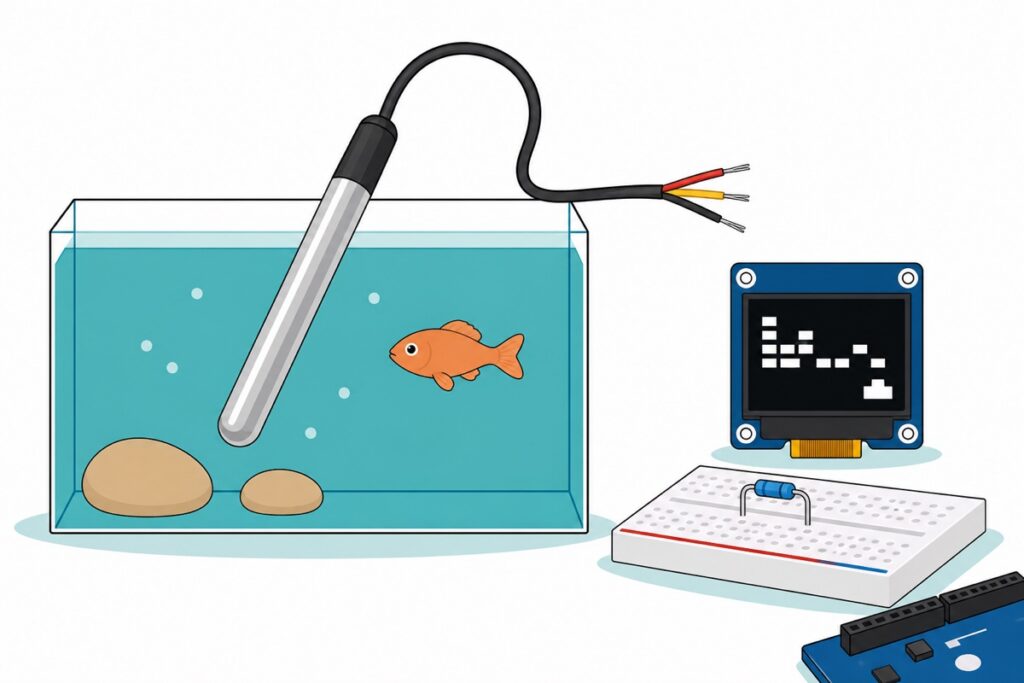
防水 DS18B20 一支脚读水温:红 5V、黑 GND、黄 D2,加一颗 4.7kΩ 上拉电阻。含 OLED 完整代码、−127 与 85.00 排查,以及多探头共用一支脚。
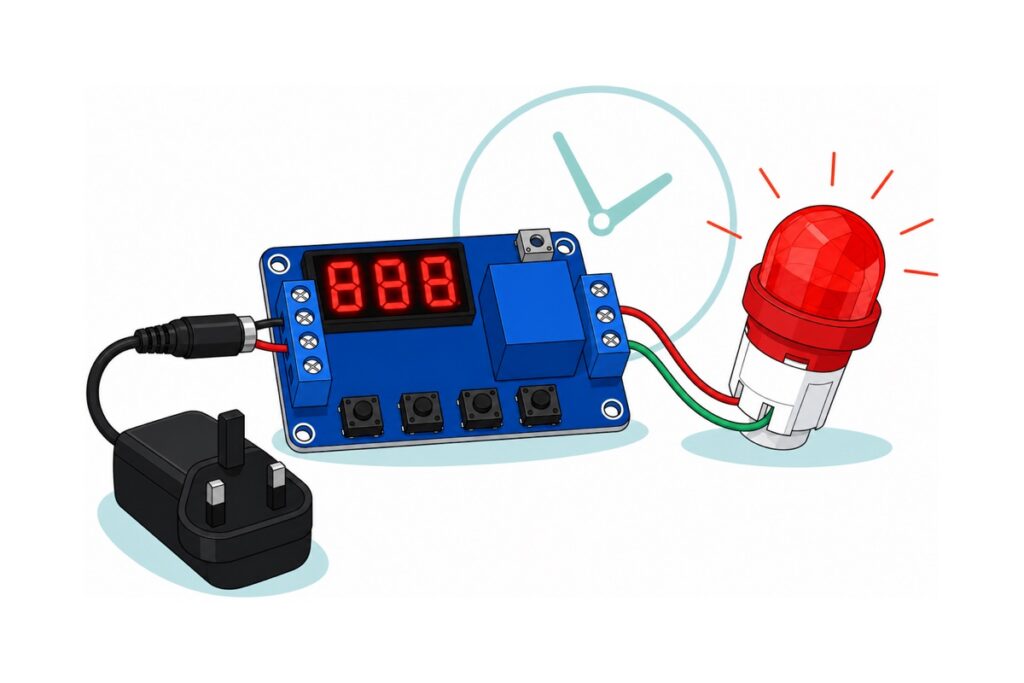
12V 延时继电器模块分两半接线:一端 6–30V 供电与触发,另一端 NO/COM/NC 只是一个干接点开关。再选 P 模式决定行为,摆小数点决定数字是秒还是分钟。
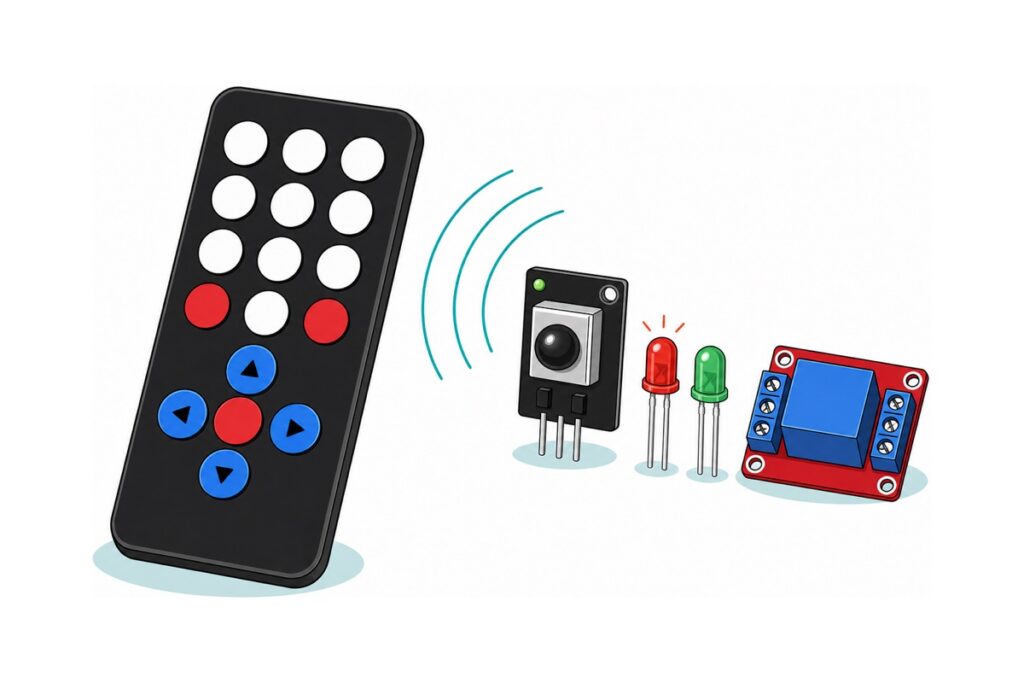
HX1838 接收头的信号脚接到 Arduino 任意数字脚,IRremote 库为每次按键给你一个数字,程序就是一个 switch。旧代码跑不动,几乎都是 2.x 与 4.x 的 API 差异。
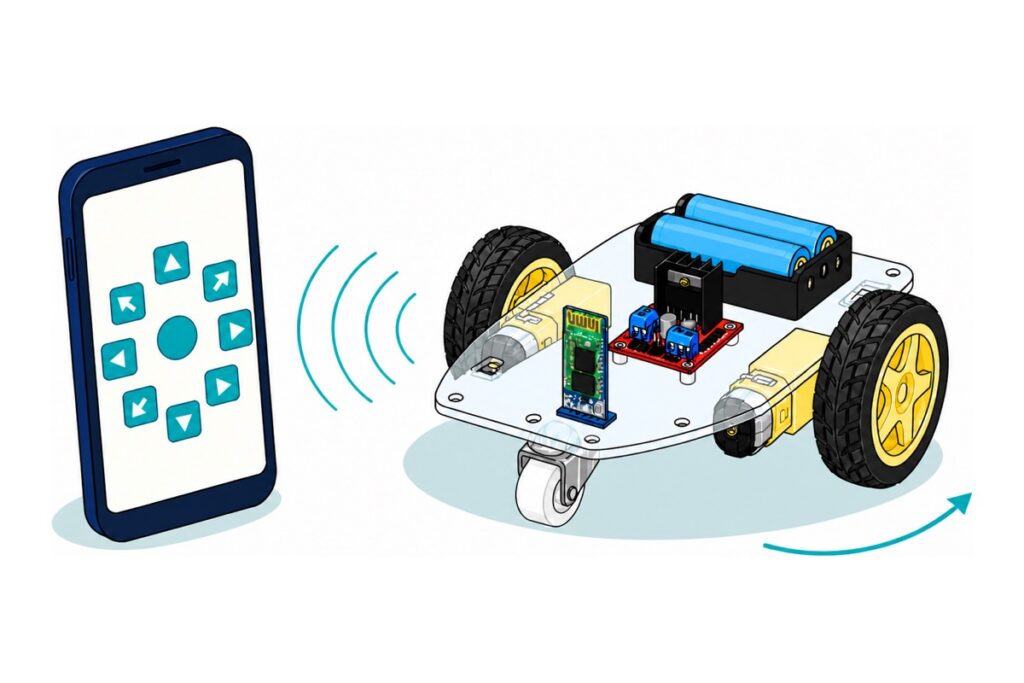
蓝牙遥控小车 = 2WD 底盘 + L298N + HC-05。手机 App 每按一键只发一个 ASCII 字符,程序用 switch-case 把它变成 H 桥状态。含配对码、命令表、接线表与完整代码。
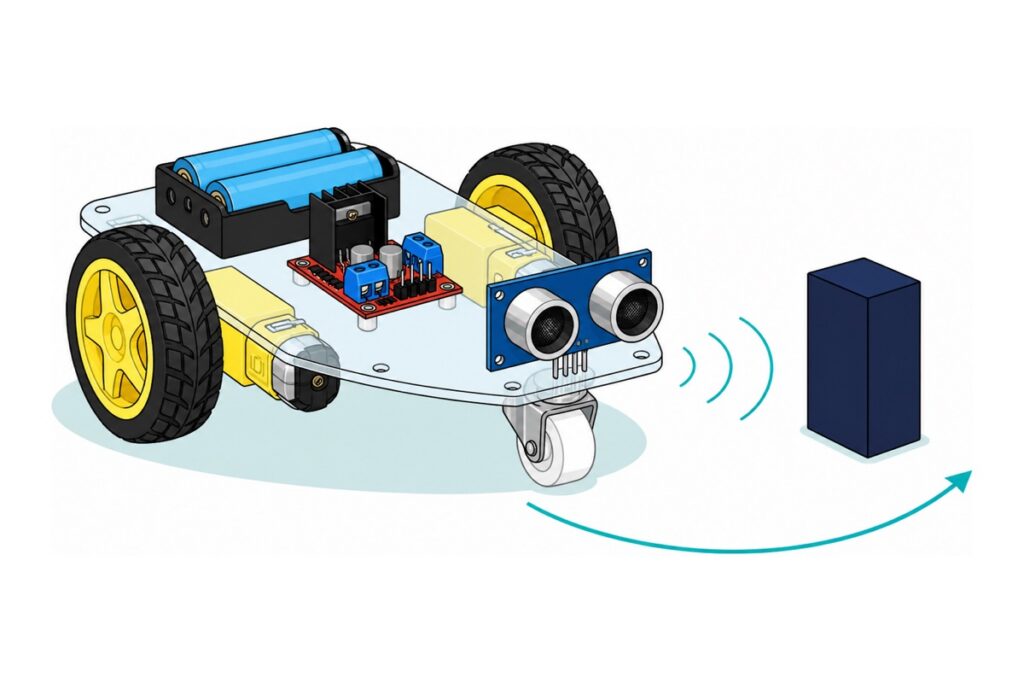
2WD 底盘、L298N 和一颗朝前的 HC-SR04,加上一个测距—判断—行驶的循环。完整可运行代码、逐条接线表,以及电池、马达微调和舵机升级的实话。
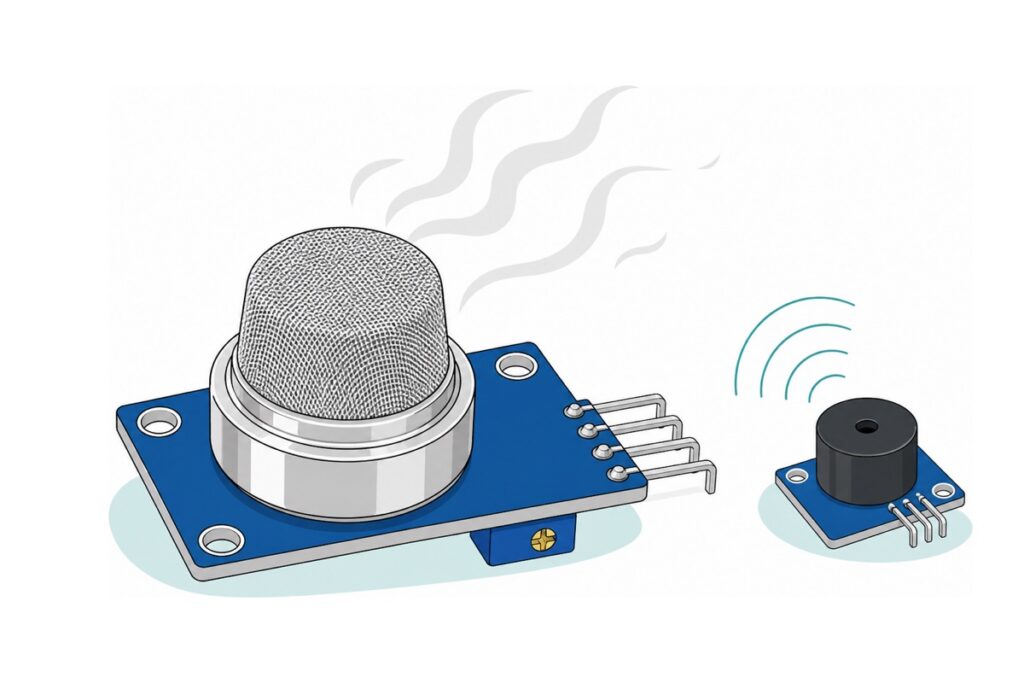
MQ-2 模块能又快又便宜地告诉你空气变了,但给不了可信的 ppm。所以照实做:预热、让 Arduino 记住洁净空气的基线,任何高过基线的爬升就报警 —— 早期预警,而不是认证探测器。
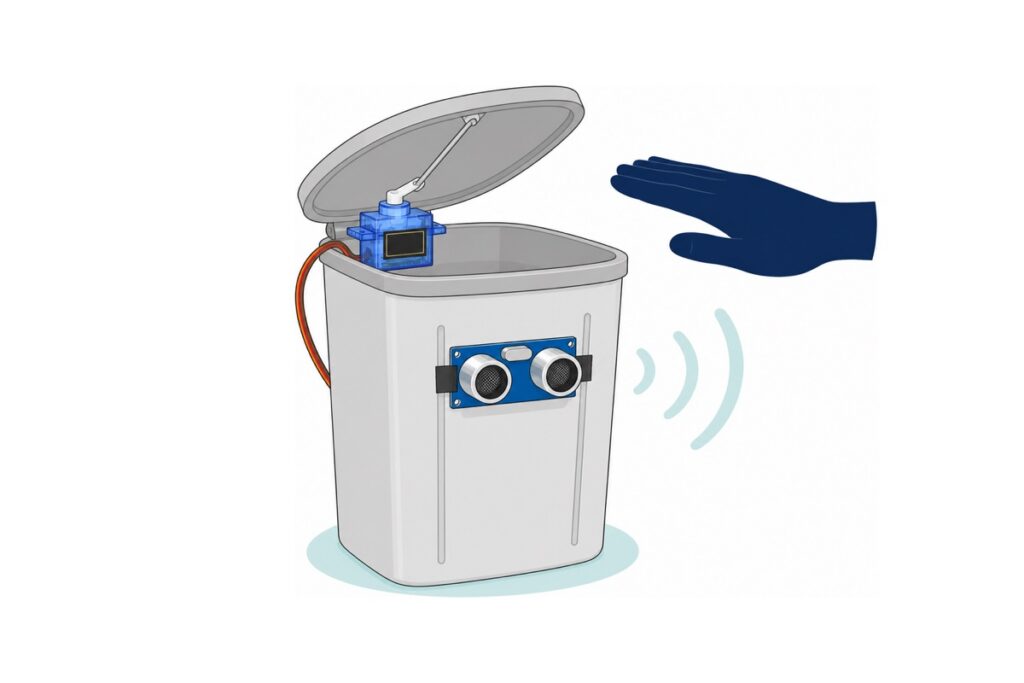
HC-SR04 量出手的距离,Arduino Uno 比对阈值,SG90 舵机把桶盖抬起来。中三 RBT 自动垃圾桶的完整做法:免焊接线表、可直接编译的代码,以及舵机为什么不能直接吃 Uno 的 5V。
Log in to your MakerHub account