31
Jul
Jul
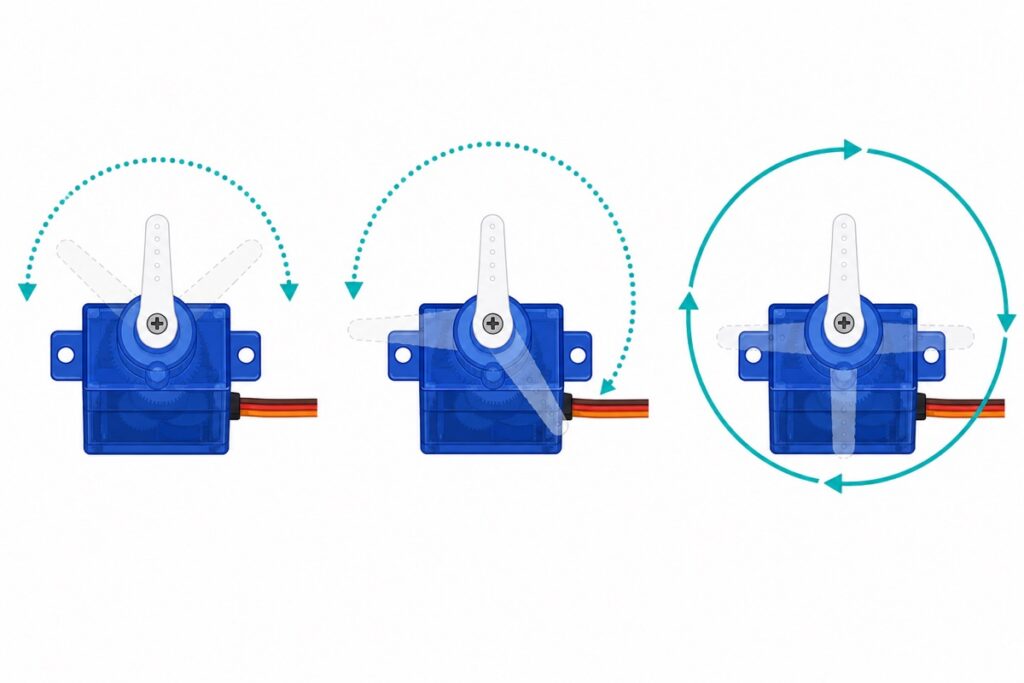
180°/270° 舵机能锁住角度,360° 连续旋转舵机只控制速度和方向。一张对照表加 30 秒测试程序,选对型号。
180°/270° 舵机能锁住角度,360° 连续旋转舵机只控制速度和方向。一张对照表加 30 秒测试程序,选对型号。
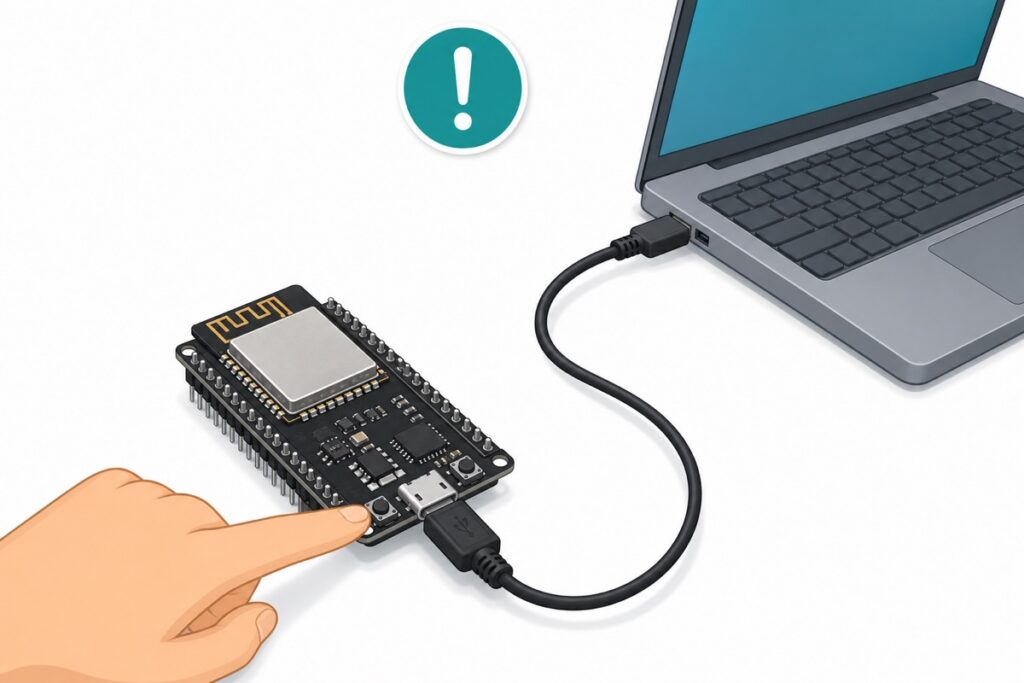
ESP32 无法识别或上传失败,多数不是板子坏了:换真数据线、装对驱动、按住 BOOT 键,九成问题当场解决。
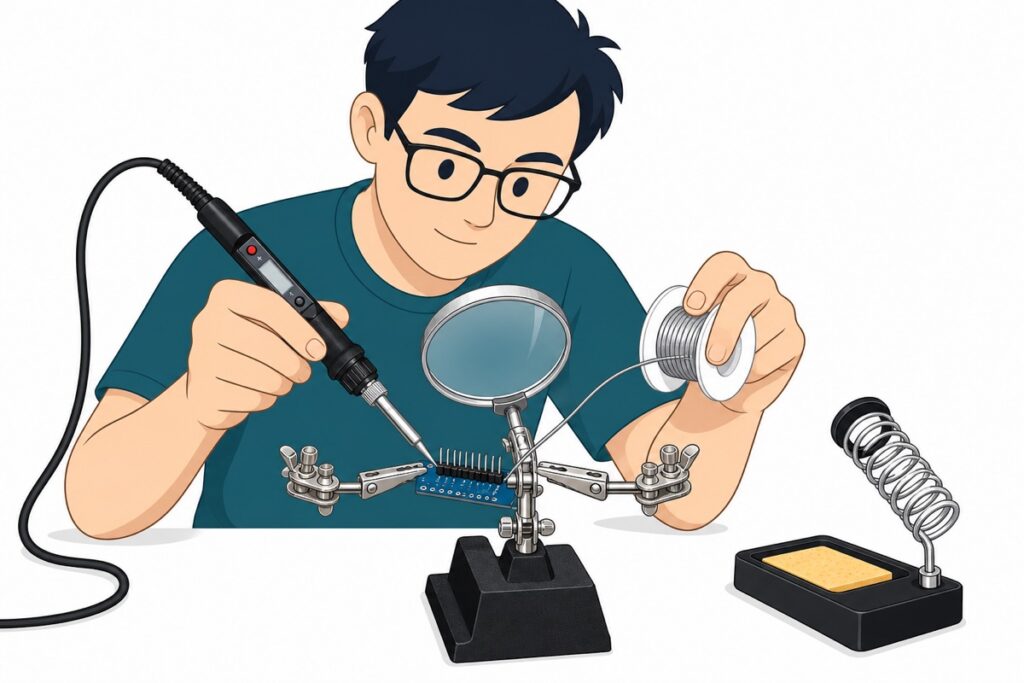
排针是所有焊接活里最简单的入门任务:面包板当免费治具、烙铁 350°C、每个焊点 3 秒。练 15 分钟就够。
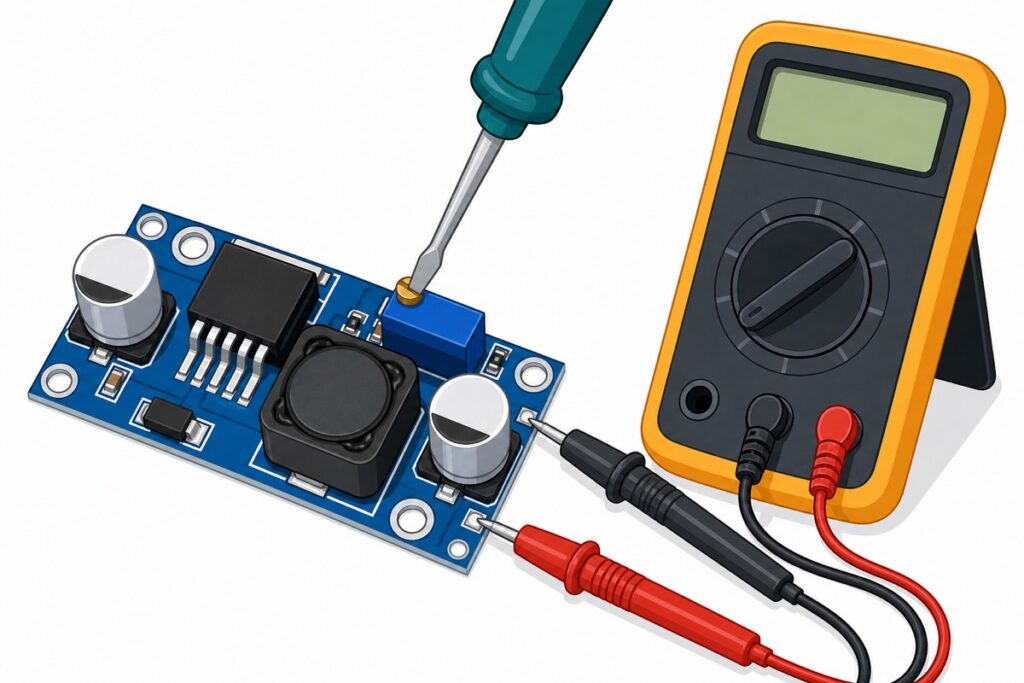
LM2596 降压模块出厂输出是随机的,常见 9V 或 12V——不是坏货。一把螺丝刀加一块万用表,两分钟就能把输出精准调到 5.0V。
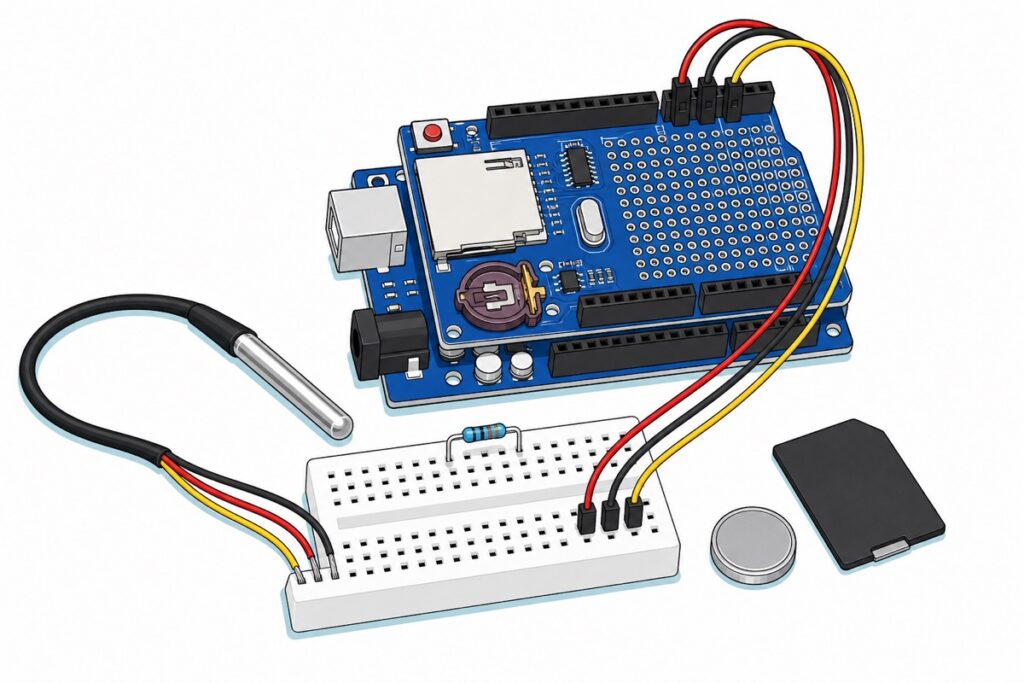
数据记录扩展板带来全尺寸 SD 卡座和 DS1307 时钟,让 Uno 把 DS18B20 的温度读数按时间戳写成 CSV。这一篇讲清楚它占掉哪几支引脚、探头为什么需要面包板和上拉电阻、512 字节缓冲什么时候才真的落盘,以及空着的 CR1220 电池座为什么让每一行都写着 01/01/2000。
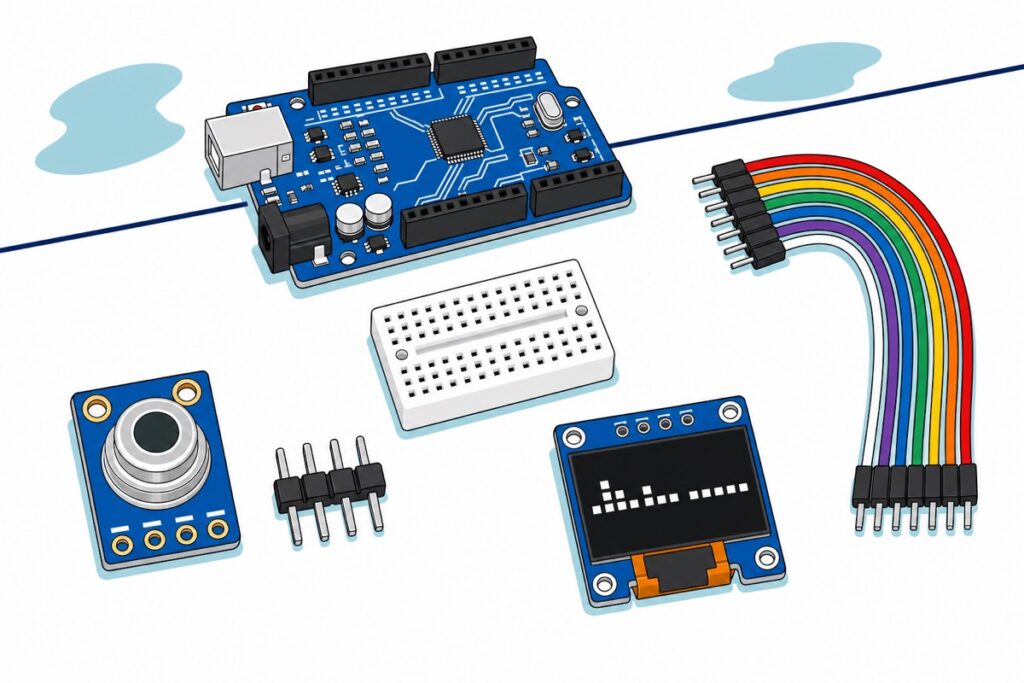
GY-906 MLX90614 读到的是 90° 锥形视场内所有东西的平均温度,测温圈的宽度是距离的两倍。本文讲清楚它到底在量什么、为什么一移动读数就变、四个焊点为什么必须自己焊、怎么和 SSD1306 OLED 共用一条 I2C 总线,以及抛光金属为何读得偏冷。它是表面测温传感器,不是医用体温计。
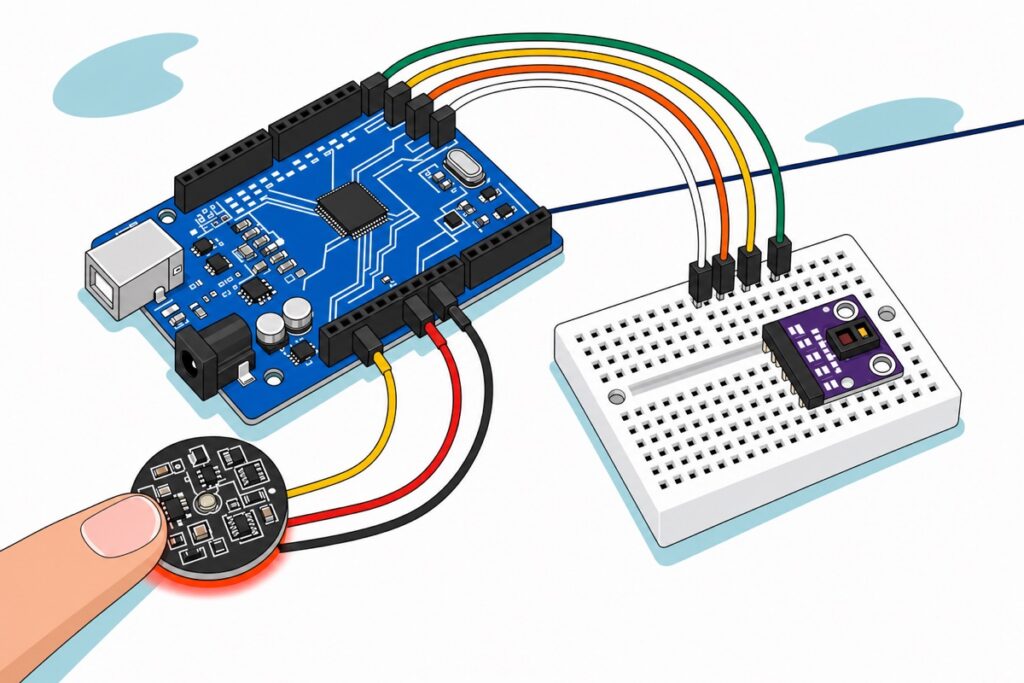
脉搏传感器与 MAX3010x 量的都是光,不是心跳。本文讲两者怎么共用一块 Uno、先读 0xFF 认芯片再装库,以及 I2C 扫描什么都找不到的真正原因,附完整接线表与两段可直接上传的代码。
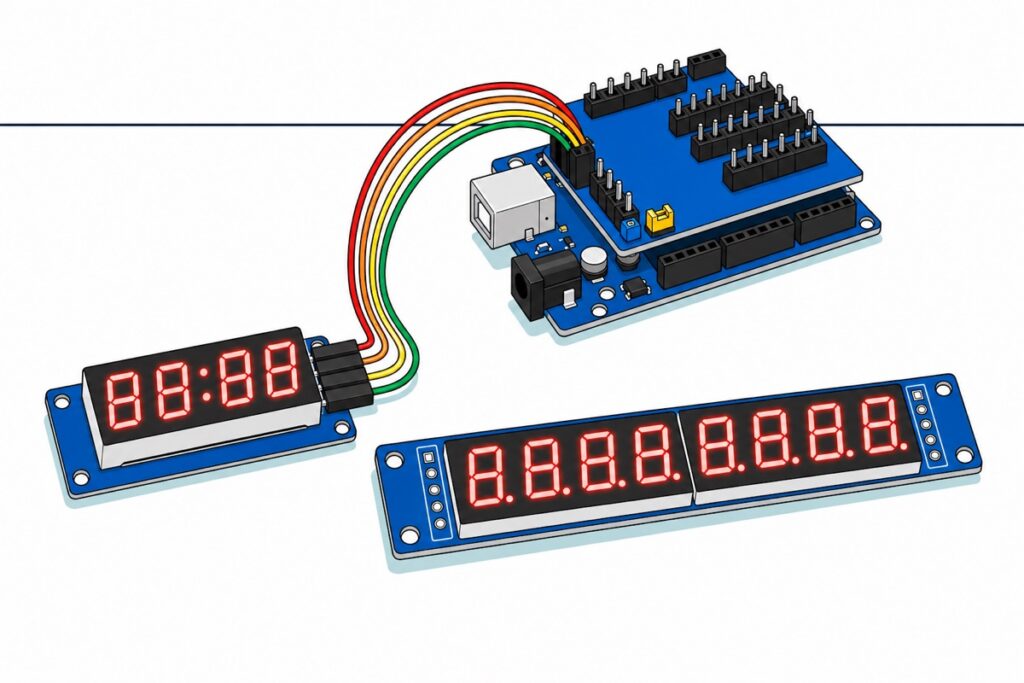
TM1637 有冒号没有小数点,MAX7219 有小数点没有冒号,级联多少块都只花三支引脚。附完整对照表、接线表、两段可直接跑的 Arduino 代码,以及 MAX7219 那五个裸焊盘该怎么处理。
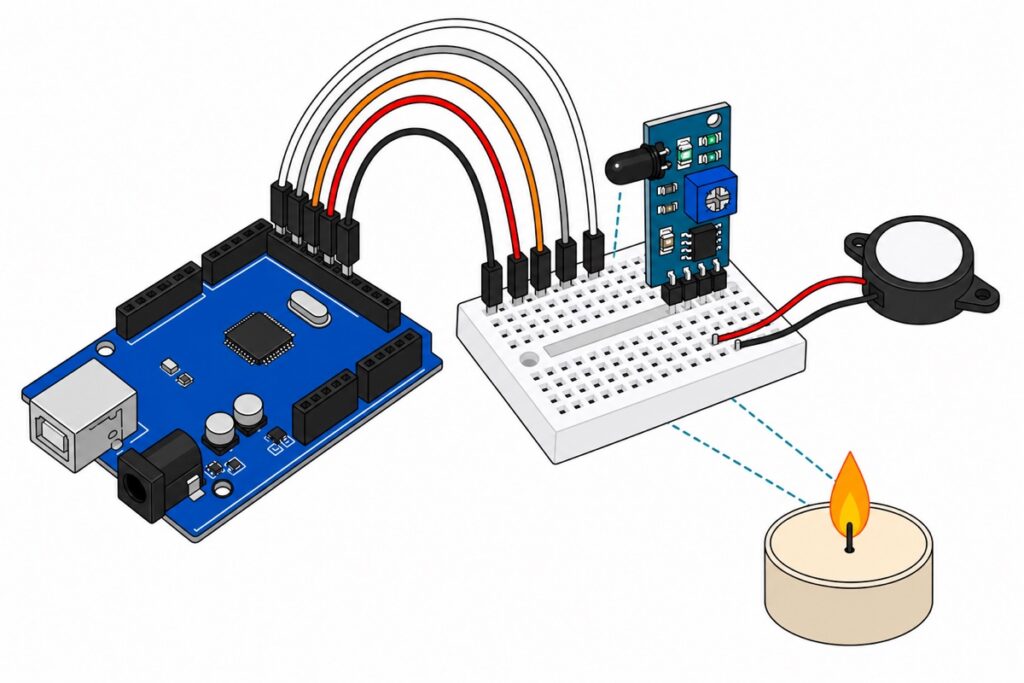
火焰传感器不感觉热,它看的是 760–1100nm 的红外光;LM393 比较器在读数越过蓝色电位器设定的阈值时,把 DO 拉到 LOW。接线、校准与完整 Arduino 代码都在这里。
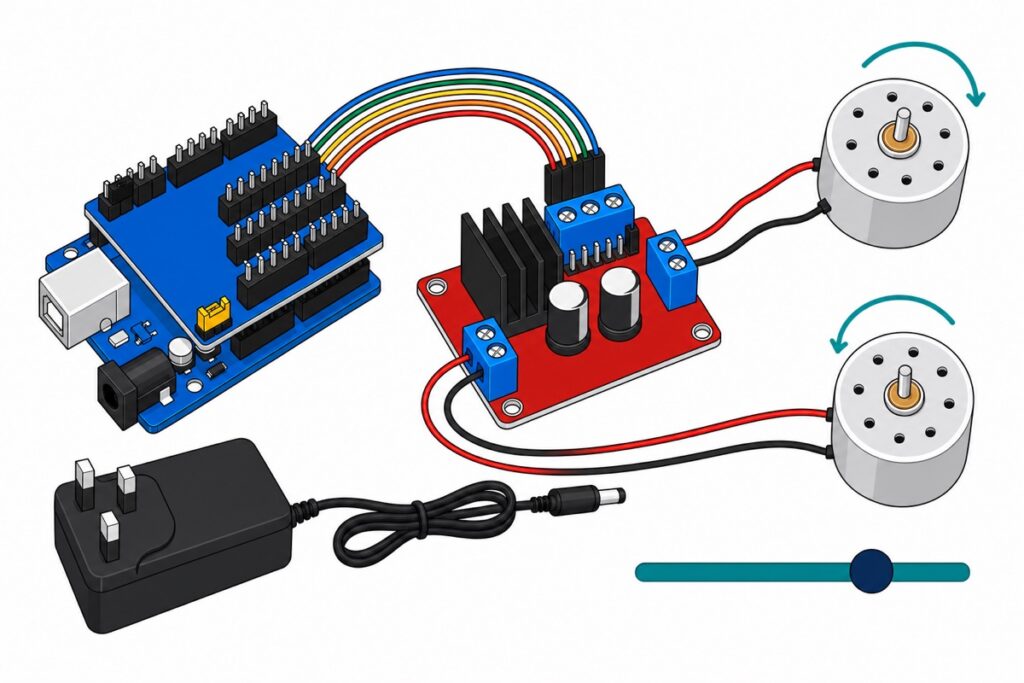
方向在 IN1/IN2,速度在 ENA。先拔掉 ENA 那顶黑色跳线帽,analogWrite() 才管用——附四种状态真值表、Sensor Shield 接线表、5V 跳线帽的取舍与完整 Arduino 代码。
Log in to your MakerHub account