Panduan
CNC Shield V3 dengan Arduino Uno: Pasang A4988, Had Arus dan Flash GRBL
Nov
Untuk menghidupkan CNC Shield V3 pada Arduino Uno: pasang jumper microstep, letakkan setiap A4988 dengan pin EN-nya pada bucu EN soket, tetapkan had arus dengan multimeter sebelum sebarang motor disambung, bekalkan 12–24V DC ke terminal biru, flash GRBL 1.1 dan gerakkan motor (jog) melalui serial. Ikut turutan itu dan ujian motor pertama akan berjalan lancar; langkau semakan arah driver atau had arus, dan biasanya sebiji driver yang menjadi korban.
Apa yang ada dalam kit CNC Shield V3, dan bagaimana ia disusun?
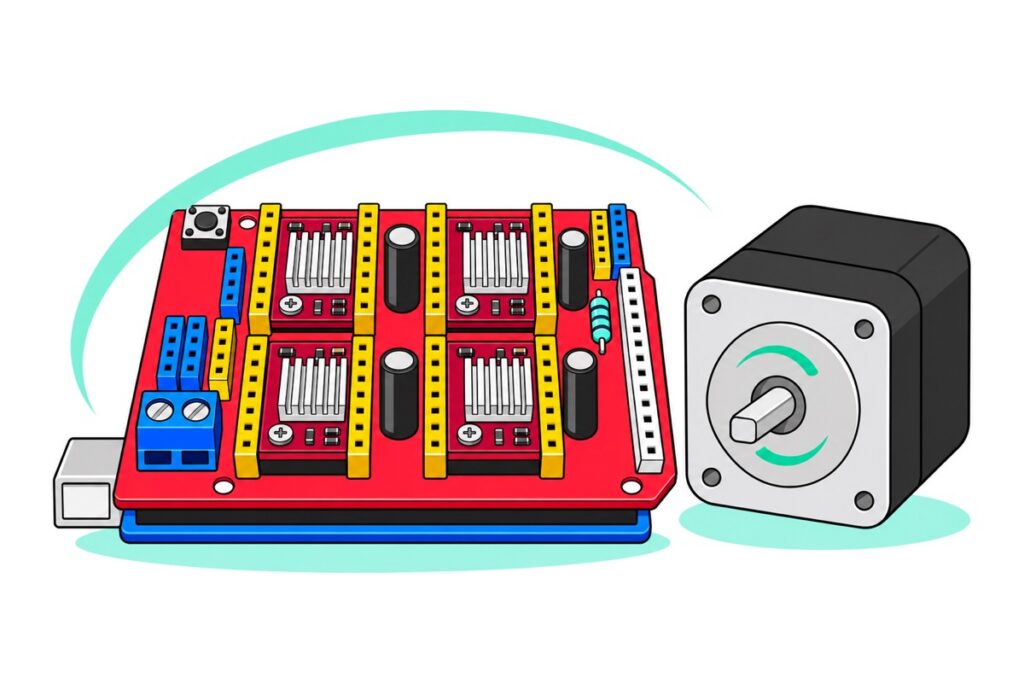
Kit CNC Shield V3 sampai dalam bentuk bahagian berasingan: shield merah itu sendiri (reka bentuk Protoneer 3.00), board biru yang serasi dengan Uno R3, empat driver A4988 dengan pin header yang sudah siap disolder, empat heatsink pelekat, kabel USB dan satu jalur header ganti. Tiada kerja solder langsung dalam binaan ini — semuanya dicucuk sahaja. Yang tiada dalam kotak: bekalan kuasa dan motor, kedua-duanya diterangkan di bawah.
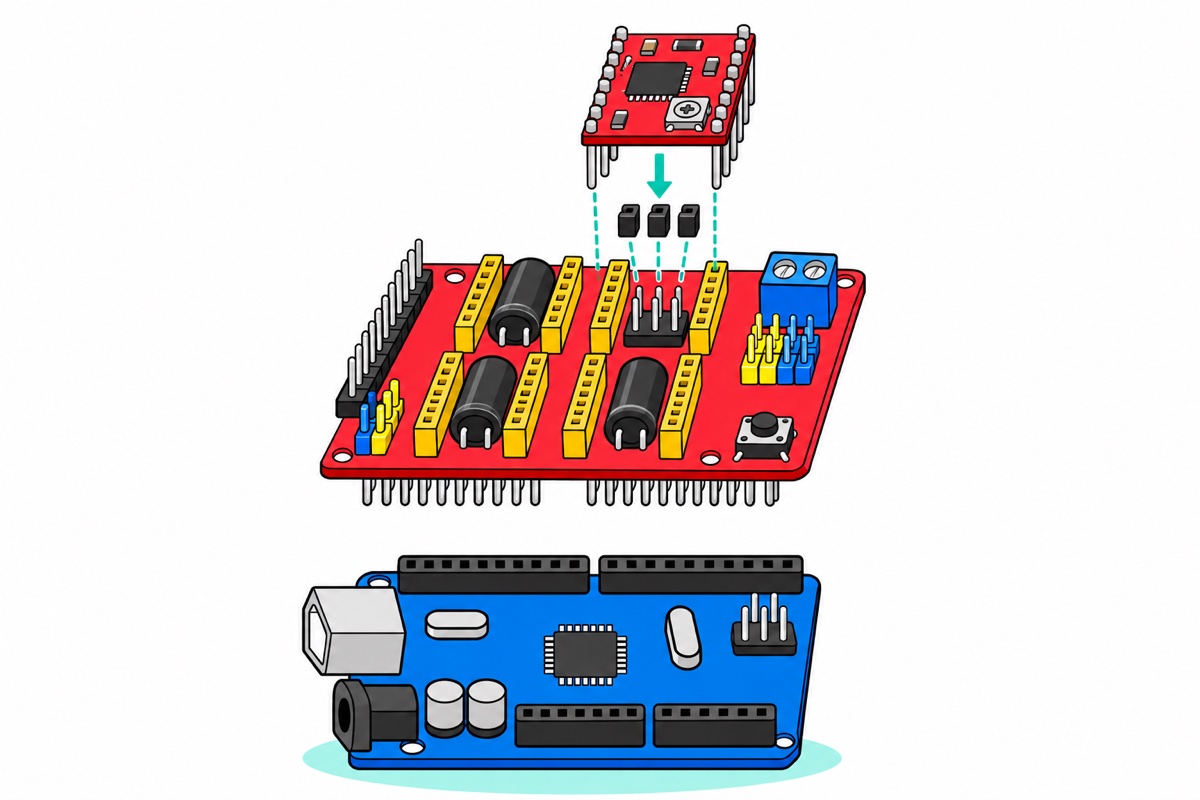
Tampal sejalur pita elektrik pada bahagian atas soket USB logam Uno dahulu: sambungan solder di bawah shield duduk tepat di atas soket itu atau hampir menyentuhnya, dan boleh terlitar pintas dengannya. Pin male panjang shield hanya sepadan dengan header Uno yang tidak sekata itu dalam satu arah sahaja — dengan terminal kuasa biru berada di atas jek DC Uno. Tekan ke bawah secara sekata sehingga duduk sepenuhnya, tanpa ada pin yang terjulur melepasi hujung header. Mulai dari sini turutan sangat penting: jumper dipasang sebelum driver, kerana jumper terletak di bawahnya.
Senarai komponen: binaan permulaan CNC Shield V3
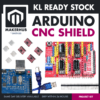 CNC SHIELD V3 KIT WITH 4X A4988 DRIVERS & UNO R3 BOARD 4-AXIS STEPPER MOTOR CONTROLLER
 Power Supply Adapter DC Universal AC to DC Converter PSU 5V2A 5V3A 9V2A 12V2A - P.S. ADAPTOR (12V2A)
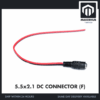 5.5x2.1mm DC Power Male Connector Plug Jack Adapter for Arduino DIY Electronics Projects - 5.5x2.1 DC CONNECTOR (F)
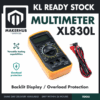 XL830L Digital Multimeter with backlight Portable Multimeter Electronics Project
Pilihan: driver ganti
| Item | Price | Qty | |
|---|---|---|---|
 A4988 STEPPER MOTOR DRIVER 35V 2A MICROSTEPPING MODULE FOR CNC 3D PRINTER ARDUINOA4988MD | RM9.90 |
Ke arah mana driver A4988 menghadap — dan apa fungsi jumper microstep?
Soket A4988 adalah simetri, jadi driver boleh masuk dalam kedua-dua arah — tetapi hanya satu arah yang selamat. Nama pin setiap driver dicetak di sepanjang tepinya: padankan bucu EN driver dengan tanda EN pada soket shield; trimpot perak kemudiannya akan berada di hujung STEP/DIR. Semakan silang: pin B2, A2, A1 dan B1 driver menghadap header motor 4-pin bagi paksi itu, yang disambung terus kepada pin-pin tersebut. Jika dimasukkan terbalik, pin motor 12V shield bertemu input DIR driver, iaitu pin logik yang hanya tahan maksimum 5.5V, dan cip itu mati sebaik sahaja kuasa masuk. Semak keempat-empat driver, kemudian tekan heatsink bersirip ke atas cip hitam.
Sebelum driver dipasang, tetapkan microstepping. Di bawah setiap soket ada tiga kedudukan jumper (MS1, MS2, MS3) yang menarik pin mod driver ke HIGH. NEMA 17 biasa mempunyai 200 langkah penuh setiap pusingan; microstepping membuatkan driver membekalkan aras arus perantaraan kepada kedua-dua gegelung supaya aci berhenti di antara langkah penuh — 3,200 kedudukan setiap pusingan pada 1/16, sebab itulah motor yang menggunakan microstep berjalan lebih lancar dan lebih senyap berbanding hentakan 1.8° yang kasar. Pasang ketiga-tiga jumper di bawah setiap paksi yang anda guna: 1/16 ialah titik permulaan biasa untuk GRBL kerana kelancaran itu tidak mengorbankan kelajuan yang berguna — 30,000 denyut step sesaat GRBL masih membenarkan kira-kira 560 RPM pada 3,200 denyut setiap pusingan.
| Jumper dipasang | Mod microstep | Kedudukan setiap pusingan |
|---|---|---|
| Tiada | Langkah penuh | 200 |
| MS1 | Separuh langkah (1/2) | 400 |
| MS2 | Suku langkah (1/4) | 800 |
| MS1 + MS2 | 1/8 langkah | 1,600 |
| MS1 + MS2 + MS3 | 1/16 langkah | 3,200 |
Bagaimana nak tetapkan had arus A4988 dengan multimeter?
A4988 ialah driver chopper: ia menyambungkan 12V penuh merentasi gegelung motor, memerhati arus naik melalui satu perintang sense yang kecil, dan memutuskan suis sebaik sahaja arus itu mencecah siling yang ditetapkan — kemudian mengulanginya, beribu-ribu kali sesaat. Itulah sebabnya bekalan 12V atau 24V boleh memacu motor yang gegelungnya berkadar sekitar 2–3V dengan selamat: driver mengawal arus, dan siling itu ditetapkan oleh voltan trimpot, iaitu Vref. Terlalu tinggi, motor jadi terlalu panas dan driver pun terlebih panas; terlalu rendah, motor tersekat (stall) atau terlepas langkah apabila dibebani. Trimpot keluar dari kilang pada kedudukan rawak, jadi langkah ini wajib, bukan pilihan.
Silingnya ialah Vref ÷ (8 × R), dengan R ialah rintangan sense — hubungan yang didokumenkan oleh Pololu untuk carrier A4988. Board A4988 kami membawa dua perintang sense bertanda R100 (0.1Ω) di sebelah cip, jadi Vref = 0.8 × arus gegelung yang anda mahu. Periksa tanda pada board anda sendiri sebelum mengira: klon dengan perintang R050 (0.05Ω) menggunakan 0.4, jadi Vref yang disalin daripada panduan R100 akan menggandakan arus.
Contoh pengiraan: NEMA 17 42×40mm biasa daripada kelas yang dijual oleh Smith3D berkadar sekitar 1.5A setiap gegelung — semak label pada badan motor anda. Kadar penuh memerlukan Vref = 0.8 × 1.5 = 1.2V; sebaliknya, mulakan secara berhati-hati pada 0.8A: Vref = 0.64V. Hadnya ialah haba: kehilangan kuasa dalam driver bertambah mengikut kuasa dua arus, dan Pololu mengkadarkan carrier A4988-nya pada kira-kira 1A setiap gegelung tanpa heatsink atau kipas. Had arus boleh dinaikkan kemudian; driver yang sudah hangus tidak boleh dipulihkan.
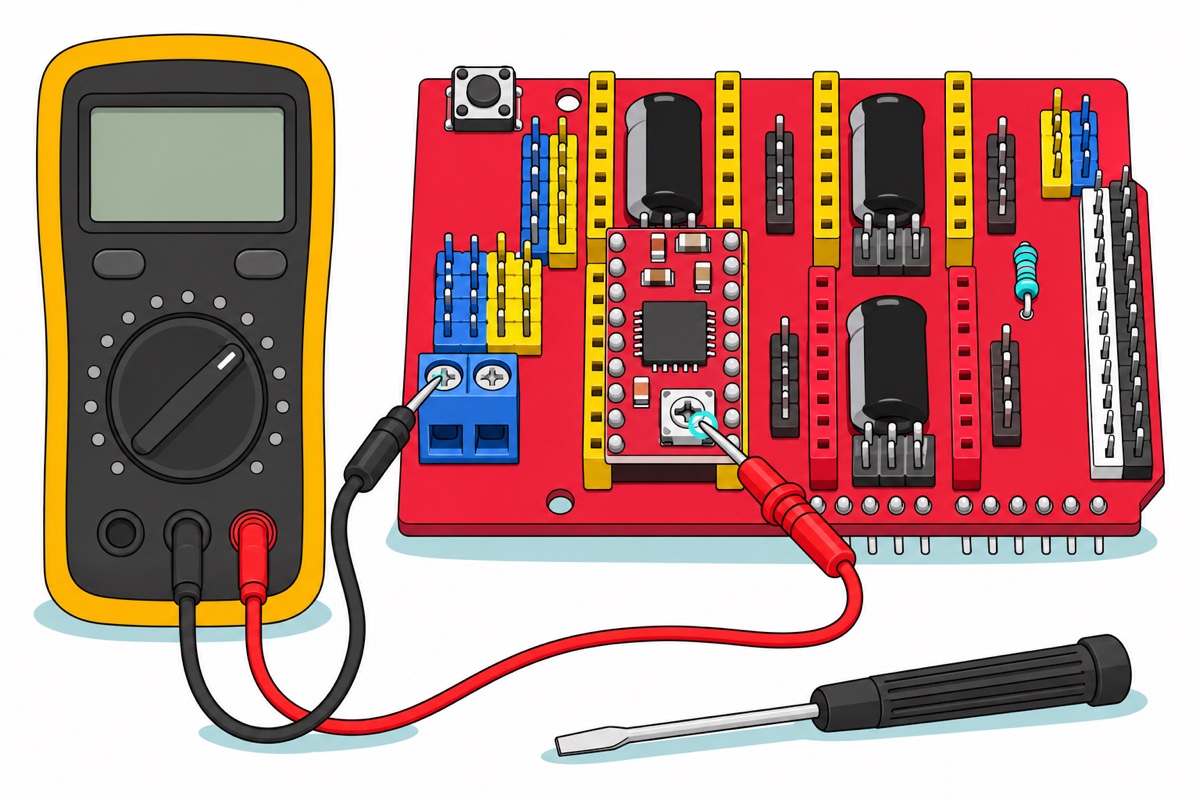
Ukur dengan motor tidak disambung dan hanya USB dicucuk — trimpot membahagi bekalan logik 5V, jadi 12V tidak menambah apa-apa selain risiko probe tergelincir lalu menjambatkan voltan itu ke pin logik. Tetapkan multimeter pada julat 2V DC, letakkan probe hitam pada titik GND seperti skru terminal kuasa −, dan sentuhkan probe merah pada skru logam trimpot — skru itu sendiri ialah titik Vref. Putar sedikit demi sedikit dengan mana-mana pemutar skru kecil sehingga mencapai sasaran, kemudian ulang untuk setiap driver. Video daripada Pololu ini, syarikat yang mereka bentuk board carrier A4988 yang asal, menunjukkan gerakan letak-probe-dan-putar. Panjangnya kira-kira sembilan minit dan dirakam pada board DRV8825 mereka, yang formula arusnya berbeza — ambil tekniknya daripada video dan nombornya daripada penerangan di atas, kerana carrier A4988 Pololu sendiri pun menggunakan perintang sense 0.068Ω, bukan R100 seperti pada board kami:
Bagaimana nak bekalkan kuasa kepada CNC Shield V3 — dan kenapa 12–24V, bukan 36V?
Terminal skru biru pada CNC Shield V3 dicetak 12–36V, dengan tanda − dan + di bawah dua skrunya, dan ia membekalkan kuasa kepada motor sahaja — Uno masih berjalan menggunakan USB. Jadi jangan sesekali cucuk adapter ke jek barrel Uno sendiri, walaupun ia muat: itu hanya menghidupkan Uno dan membiarkan rel motor tanpa kuasa.
Angka 36V itu sebenarnya untuk DRV8825, driver berkadar 45V yang muat dalam soket yang sama; dengan A4988, anggap siling sebenar ialah 24V: voltan motor maksimum mutlak A4988 ialah 35V, dan pensuisan gegelung motor menjana pancang voltan yang menumpang di atas rel bekalan. Pancang di atas 36V itulah cara driver mati “tanpa sebab”. Voltan lebih tinggi hanya memberi kelajuan: arus mencapai siling lebih cepat pada setiap langkah, jadi tork kekal kuat pada kadar langkah yang lebih tinggi — untuk ujian pertama, 12V sudah lebih daripada cukup.
Cara paling kemas tanpa perlu memotong wayar: adapter 12V 2A berakhir dengan palam barrel 5.5×2.1mm, yang dicucuk ke dalam pigtail jek female, dan hujung wayar merah dan hitam pigtail itu diskru ke terminal — merah ke +, hitam ke −. Semak di meja dahulu: multimeter pada 20V DC, pastikan bacaan kira-kira 12V merentasi hujung wayar terdedah pigtail dengan probe merah pada wayar merah — tanda tolak pada paparan bermakna wayarnya tertukar. Satu ukuran ini menangkap adapter yang salah label dan kekutuban terbalik sekali gus, dan shield ini tiada perlindungan kekutuban terbalik untuk memaafkan mana-mana satu daripadanya.
Secara jujur, 12V 2A cukup untuk satu motor pada had 0.6–0.8A — chopper berkelakuan seperti penukar step-down, jadi arus yang ditarik daripada bekalan jauh lebih rendah daripada arus gegelung. Untuk menjalankan tiga atau empat motor dengan beban berat, anda perlukan PSU jenis rangka yang diwayarkan terus ke bekalan utama, dengan terminal 230V yang terdedah: itu bukan naik taraf untuk pemula, dan bukan skop artikel ini. Saiz barrel dan kadar bekalan ada panduannya sendiri: cara memilih power supply DC.
Bagaimana nak flash GRBL 1.1 ke Arduino Uno?
GRBL ialah firmware yang menukar Arduino Uno menjadi pengawal gerakan G-code. Flash sendiri: kelakuan pin berubah antara versi GRBL, jadi penting untuk tahu dengan tepat apa yang berjalan pada board anda. Muat turun ZIP GRBL 1.1 daripada release rasmi gnea di GitHub dan nyahzipkannya.
Dalam Arduino IDE 2, salin folder grbl dari dalam muat turun itu ke folder libraries dalam sketchbook anda (biasanya Documents/Arduino/libraries) dan mulakan semula IDE, seperti yang diarahkan oleh wiki GRBL sendiri — menu Add .ZIP Library dalam IDE 2 hanya menerima fail ZIP, dan ZIP GRBL menyimpan library itu satu folder terlalu dalam. Dalam IDE 1.8 pula, Sketch → Include Library → Add .ZIP Library menerima folder dalaman itu secara terus. Walau apa pun caranya, memilih keseluruhan folder muat turun dan bukannya folder grbl di dalamnya ialah kesilapan klasik.
Buka File → Examples → grbl → grblUpload, pilih Arduino Uno dan port anda, kemudian upload. Port tidak tersenarai? Uno dalam kit ini menggunakan cip USB CH340 yang mungkin memerlukan driver; panduan permulaan Arduino Nano kami menerangkannya, kerana Nano menggunakan cip yang sama. Firmware ini memenuhi kira-kira 92% flash Uno dan sebahagian besar RAM-nya, jadi amaran Low memory available daripada IDE memang dijangka — GRBL memang sengaja menetapkan saiz buffer planner-nya supaya menggunakan RAM Uno sepenuhnya.
Buka Serial Monitor pada 115200 baud dengan tetapan hujung baris New Line, kerana GRBL mengabaikan arahan selagi barisnya belum ditamatkan. Mesej sambutan Grbl 1.1h ['$' for help] ialah bukti versi anda.
Sekarang, perangkap peta pin. Silkscreen CNC Shield V3 dilukis pada era GRBL 0.8; mulai GRBL 0.9, dua fungsi bertukar pin supaya PWM kelajuan spindle boleh menggunakan D11, iaitu pin PWM perkakasan. Pada GRBL 1.1, label pada board itu salah di dua tempat sahaja:
| Label pada shield | Pin Uno | Apa yang sebenarnya dibuat oleh GRBL 1.1 di situ |
|---|---|---|
| EN / GND | D8 | Hidupkan/matikan semua driver (seperti dilabel) |
| X.STEP / X.DIR | D2 / D5 | Step dan arah paksi X (Y: D3/D6, Z: D4/D7) |
| X+ X− / Y+ Y− | D9 / D10 | Suis had (limit switch) X dan Y (seperti dilabel) |
| Z+ Z− | D11 | PWM kelajuan spindle — bukan had Z |
| SpnEn | D12 | Suis had Z — bukan spindle enable |
| SpnDir | D13 | Arah spindle (seperti dilabel) |
| Abort / Hold / Resume | A0 / A1 / A2 | Reset, feed hold, cycle start (seperti dilabel) |
| CoolEn | A3 | Coolant hidup/mati (seperti dilabel) |
Board ini cuma lebih lama daripada firmware tersebut — peta pin GRBL sendiri mendokumenkan pertukaran itu. Semua ini tidak menghalang ujian pertama: GRBL 1.1 dihantar dengan homing dan hard limit dimatikan, jadi belum ada suis yang diperlukan.
Bagaimana nak sambung motor stepper dan jalankan ujian pertama?
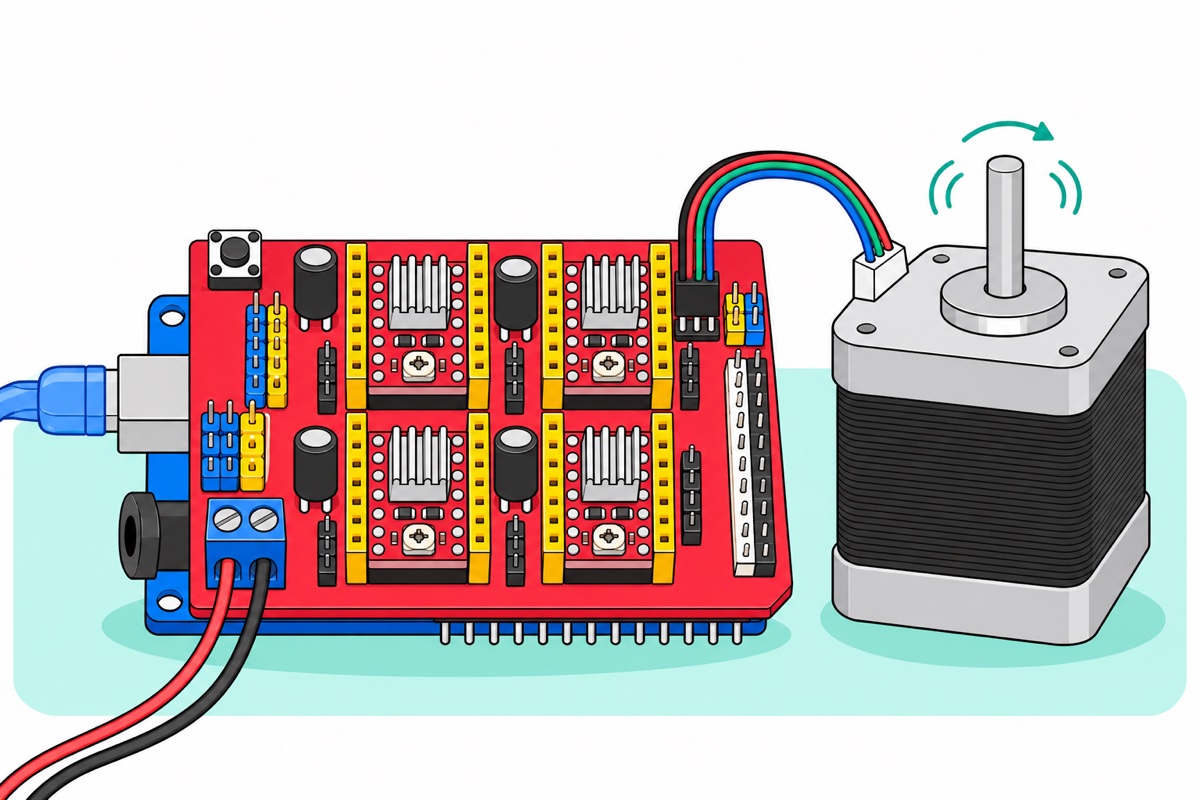
Kit CNC Shield V3 tidak mengandungi motor, dan pasangan yang betul ialah motor stepper bipolar NEMA 17 — empat wayar, dua gegelung — dicucuk pada header male 4-pin di sebelah setiap driver. Kedai saudara kami, Smith3D, menjual dua model dengan kabel 1m siap dipasang: NEMA 17 42×40mm dan NEMA 17 42×48mm yang lebih panjang. Motor kecil 28BYJ-48 daripada kit ULN2003 kami tidak akan berfungsi di sini — ia motor unipolar 5 wayar, dan wayar merah yang dikongsi itu mengikat center tap kedua-dua gegelung kepada satu bekalan, sedangkan A4988 memerlukan dua gegelung berasingan yang arusnya boleh diterbalikkan. Perbezaannya, dan bila servo lebih sesuai daripada kedua-duanya, diterangkan dalam panduan stepper vs servo kami.
Sebelum mencucuk, cari pasangan gegelung menggunakan julat 200Ω pada multimeter: dua wayar daripada gegelung yang sama memberi bacaan beberapa ohm, manakala wayar daripada gegelung berlainan memberi bacaan terbuka (open). Setiap pasangan masuk ke pin yang bersebelahan, iaitu dua pin pertama dan dua pin terakhir, kerana setiap separuh header ialah salah satu daripada dua H-bridge driver; jika satu gegelung terpisah merentasi kedua-dua separuh, motor hanya berdengung tanpa berpusing.
| Langkah | Ujian pertama, ikut turutan |
|---|---|
| 1 | Matikan semua kuasa. Pasang driver X (bucu EN dipadankan), jumper di bawahnya, heatsink dilekatkan |
| 2 | Cucuk kabel motor pada header 4-pin di sebelah driver X |
| 3 | Sambungkan USB, kemudian hidupkan bekalan 12V |
| 4 | Buka Serial Monitor pada 115200, hujung baris New Line — banner Grbl 1.1h akan muncul |
| 5 | Hantar arahan di bawah; aci berpusing ke satu arah, kemudian berpatah balik |
| 6 | Arah salah? Hantar $3=1 untuk menyongsangkan X dalam perisian, atau matikan kuasa sepenuhnya, pusingkan palam 4-pin 180° dan hidupkan semula |
$$            ; senarai tetapan GRBL — $100=250.000 ialah steps/mm paksi X
G91           ; kedudukan relatif
G0 X10        ; "gerak X +10mm" — motor X berpusing
G0 X-10       ; dan berpatah balik ke arah sebaliknya
Pada tetapan lalai, kiraannya mudah dilihat: GRBL menganggap 250 step setiap mm, jadi G0 X10 menghantar 2,500 step — sedikit lebih daripada tiga suku pusingan, pada 3,200 step setiap pusingan dengan microstepping 1/16. Pada mesin sebenar, anda kalibrasi $100 berdasarkan tali sawat atau leadscrew anda (step setiap mm = 3,200 ÷ mm setiap pusingan); untuk ujian di atas meja, gerakan lancar ke kedua-dua arah sudah memadai sebagai garisan penamat. Dua tabiat sejak hari pertama: jangan sesekali cabut atau cucuk motor semasa 12V hidup — memutuskan arus yang sedang mengalir melalui gegelung memaksa pancang voltan yang boleh memusnahkan driver serta-merta — dan jauhkan jari serta kabel longgar daripada aci, kerana stepper bermula dengan daya penuh sebaik sahaja arahan diterima.
Setiap baris yang diterima akan dijawab dengan ok. Aci yang menjadi longgar selepas bergerak adalah normal: tetapan lalai GRBL $1=25 mematikan driver 25ms selepas gerakan berhenti. Jika motor berdengung di tempat dan tidak berpusing, satu gegelung terpisah merentasi header; jika ia berpusing tetapi tersekat-sekat, semak semula Vref.
Kesilapan biasa yang kami lihat
Driver dimasukkan terbalik 180°. Soket tetap menerimanya dan board nampak kemas — sehinggalah kuasa masuk dan rel motor bertemu pin logik. Semakan bucu EN cuma ambil lima saat bagi setiap driver; itu juga sebabnya A4988 ganti ada dalam baris pilihan.
Melangkau Vref kerana motor “sudah boleh bergerak”. Trimpot yang rawak dari kilang kadang-kadang kebetulan berada pada arus yang boleh digunakan — dan kadang-kadang pada arus yang membuatkan driver terlebih panas, lalu ia mati seketika, berulang-ulang kali. Motor yang berjalan, tersekat-sekat, berhenti dan berjalan semula sedang melalui kitaran thermal shutdown, bukan tanda board rosak.
Mencabut motor untuk menukar paksi semasa kuasa masih hidup. Gegelung stepper membawa arus selagi driver diaktifkan, walaupun ketika motor pegun. Memutuskan litar itu semasa arus mengalir memaksa voltan gegelung memancak, dan driver terpaksa menyerapnya, yang boleh memusnahkannya serta-merta. Matikan kuasa dahulu, setiap kali.
Soalan Lazim
Adakah kit CNC Shield V3 disertakan dengan motor stepper?
Tidak — kit ini mengandungi shield, Uno, empat driver A4988, heatsink dan kabel. Ia memacu motor stepper bipolar NEMA 17, yang dijual oleh kedai saudara kami, Smith3D, dengan kabel siap dipasang. Motor 28BYJ-48 lima wayar daripada kit Arduino pemula ialah motor unipolar dan tidak boleh dipacu oleh A4988 dalam keadaan asalnya.
Berapa Vref yang patut saya tetapkan untuk had arus A4988?
Pada board kami, yang membawa perintang sense 0.1Ω (R100), Vref = 0.8 × arus gegelung yang anda mahu. Mulakan pada kira-kira separuh daripada arus berkadar motor dan tidak melebihi kira-kira 1A, iaitu tahap yang mampu dikendalikan A4988 tanpa penyejukan tambahan — untuk NEMA 17 1.5A yang biasa, siling 0.8A bermakna 0.64V. Board dengan perintang R050 menggunakan 0.4 × arus, jadi periksa tanda pada perintang sense dahulu.
Bolehkah CNC Shield V3 berjalan pada 36V seperti yang tertulis pada silkscreen-nya?
Tidak dengan driver A4988. Angka 36V itu mengandaikan driver DRV8825, komponen berkadar 45V yang turut muat dalam soket yang sama (pereka shield ini, Protoneer, menyatakan hanya DRV8825 yang mampu mengendalikan 36V), manakala voltan motor maksimum mutlak A4988 ialah 35V — bekalan 36V sudah melebihinya sebelum pancang pensuisan pun diambil kira. Kekalkan pada 12–24V; untuk satu atau dua motor pada arus hobi, 12V sudah lebih daripada cukup.
Kenapa suis had Z dan pin spindle tidak berfungsi di tempat yang dilabel pada CNC Shield V3?
Silkscreen itu lebih lama daripada GRBL 0.9, yang menukar dua pin supaya PWM spindle boleh menggunakan pin PWM perkakasan D11. Pada GRBL 1.1, pin yang dicetak Z+/Z− membawa PWM spindle, dan pin yang dicetak SpnEn ialah input suis had Z. Suis had X dan Y kekal di tempat yang dicetak.
Adakah GRBL sudah dipasang pada Arduino Uno dalam kit?
Anggap Uno itu kosong dan flash GRBL 1.1 sendiri — ia cuma ambil lima minit dan berakhir dengan bukti: banner pada Serial Monitor menyebut versi yang tepat, dan kelakuan pin bergantung pada versi. Mana-mana board yang serasi dengan Uno R3 boleh menerima GRBL 1.1 melalui Arduino IDE tepat seperti yang diterangkan di atas.
Kemas kini terakhir November 2026. Tersangkut? Chat dengan kami di WhatsApp.
