31
Aug
Aug
振动马达是输出,让作品自己抖起来;SW-18010P 振动传感器是输入,只察觉别的东西在抖。哪一个才是你要的、怎么用 PWM 驱动马达而不拖垮 Arduino、怎么读 DO 脚并把一次敲击算成一次事件,以及这两个零件都做不到的事。
振动马达是输出,让作品自己抖起来;SW-18010P 振动传感器是输入,只察觉别的东西在抖。哪一个才是你要的、怎么用 PWM 驱动马达而不拖垮 Arduino、怎么读 DO 脚并把一次敲击算成一次事件,以及这两个零件都做不到的事。
船型开关和拨动开关会停在你留下的位置,按键开关只在按住时才导通。这篇讲清楚自锁与点动的差别、开关为什么要串在供电正极上、2 脚 3 脚与 SPST/SPDT 的含义、面板开孔该切多大,以及机身上那行 6A 250V AC 该怎么读。
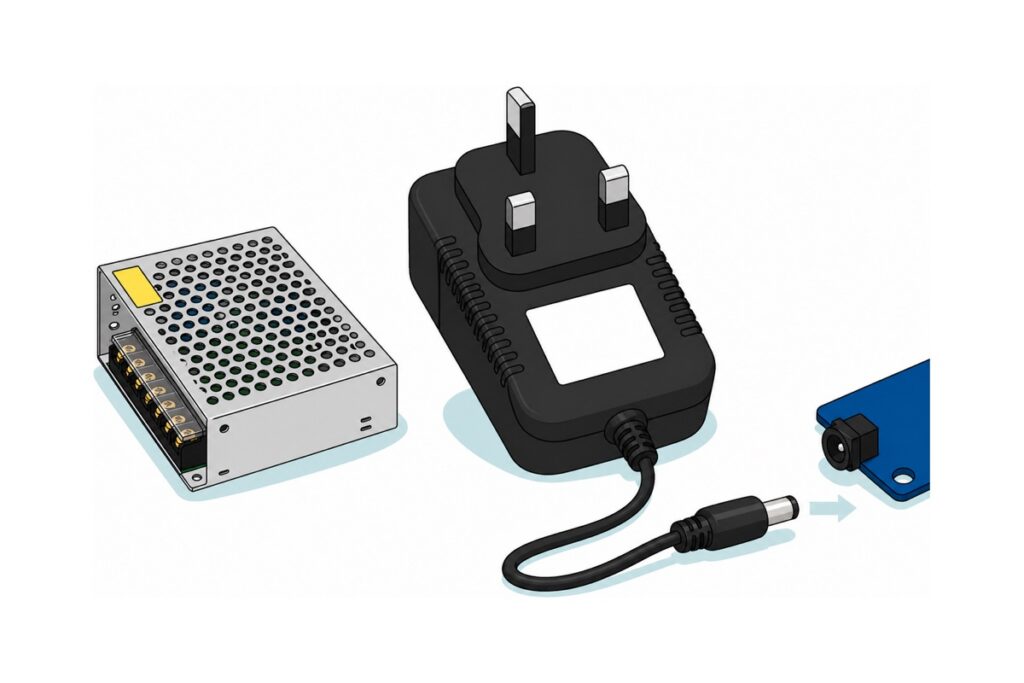
直流电源上的安培数是上限,不是推力:5V 5A 电源喂 500mA 的项目完全安全。电压照负载定——5V 走 5V 轨,7–12V 进圆头插座,因为后面坐着一颗稳压器;5.5×2.1 与 5.5×2.5mm 的分别、USB 转圆头线什么时候够用,也一次讲清楚。
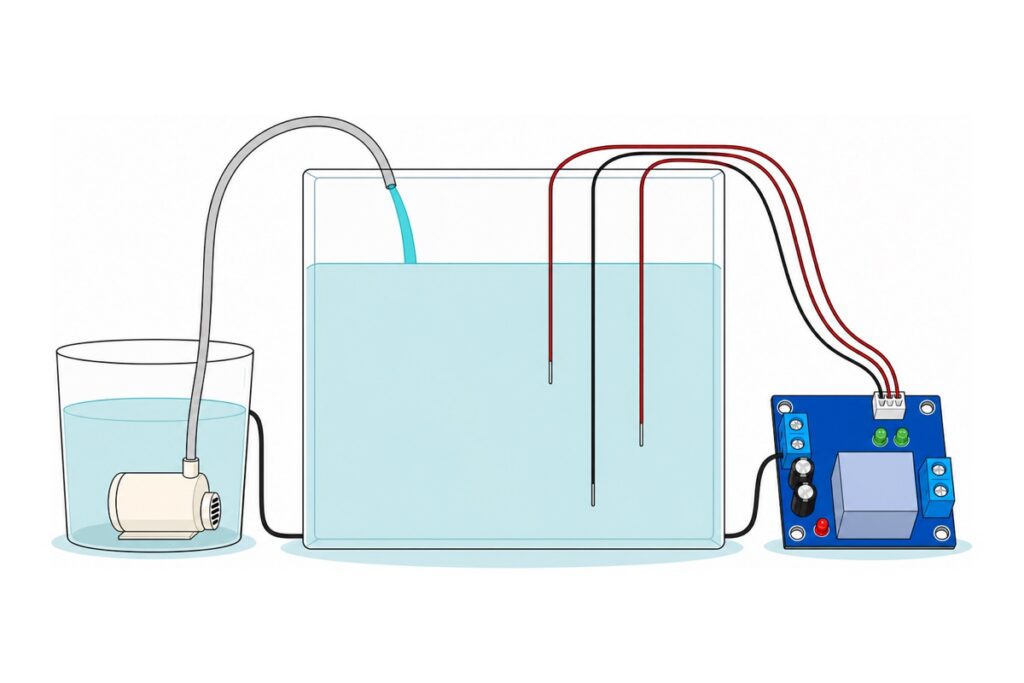
两支导电探针定出补水高度和停泵高度,XHM203W 的继电器直接切断水泵自己那一路电源——不用单片机,也不用写一行程序。含四个接线端对照表、探针该吊在哪里、探针故障往哪个方向失效,以及为什么它做不了排水。
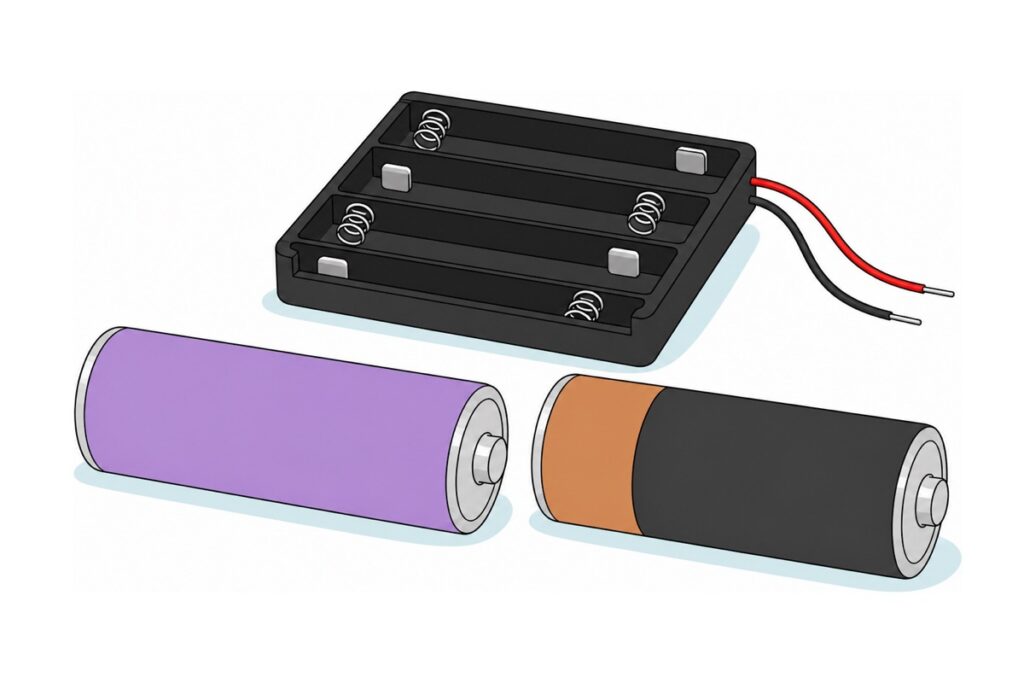
四颗 AA 不等于一个电压:碱性 6.0V、镍氢 4.8V。哪些零件在乎这个差距,什么时候需要升压模块,容量与自放电的真相,以及何时该换 18650。
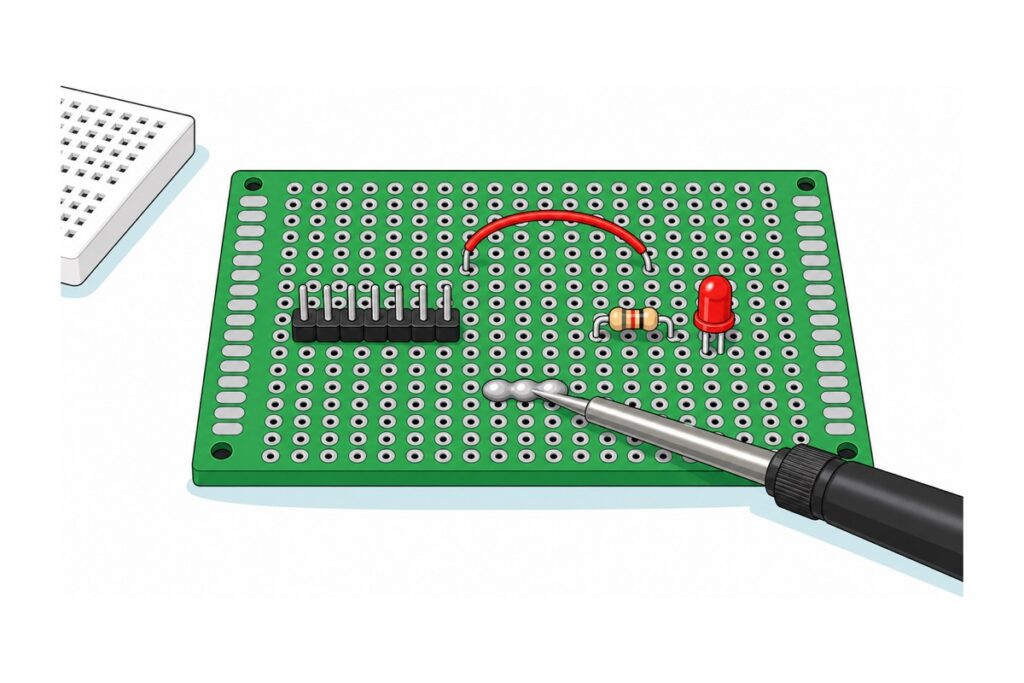
面包板电路要焊成永久版,第一步是搞懂洞洞板上什么都不连。三种接法、地线排怎么做、布局怎么排,以及最容易踩的坑。
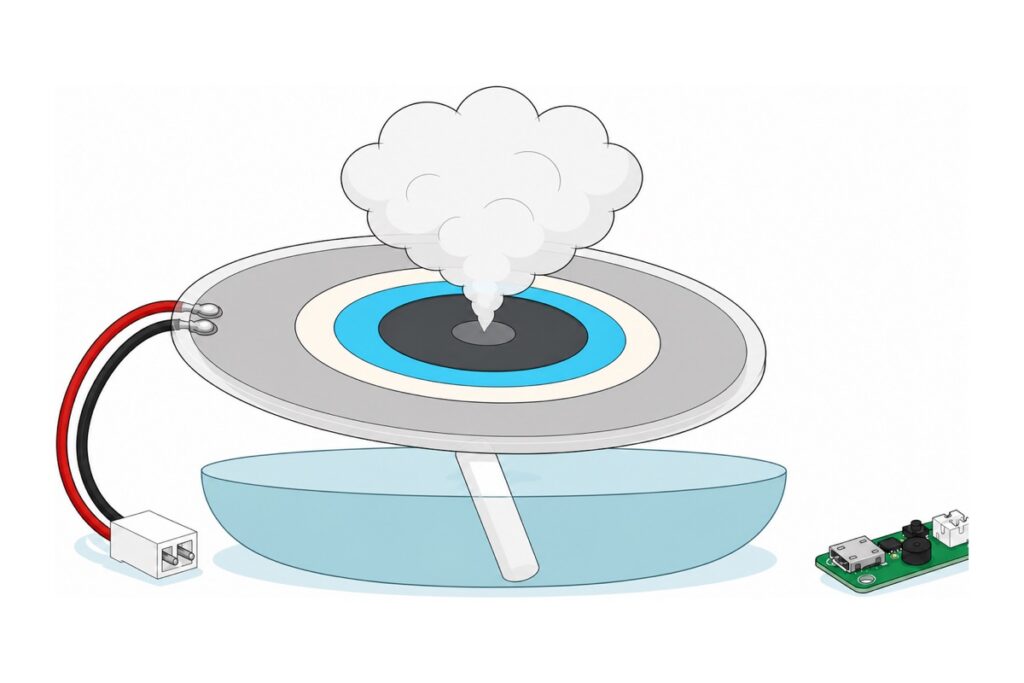
超声波雾化片的水既是雾源也是唯一的散热介质,干烧几秒就退极化报废。这篇从换能器和驱动板的分工讲起,说明为什么 0.4 A 不能从 Arduino 引脚出,怎么用继电器串进充电线里,以及水位传感器该摆在哪个高度。
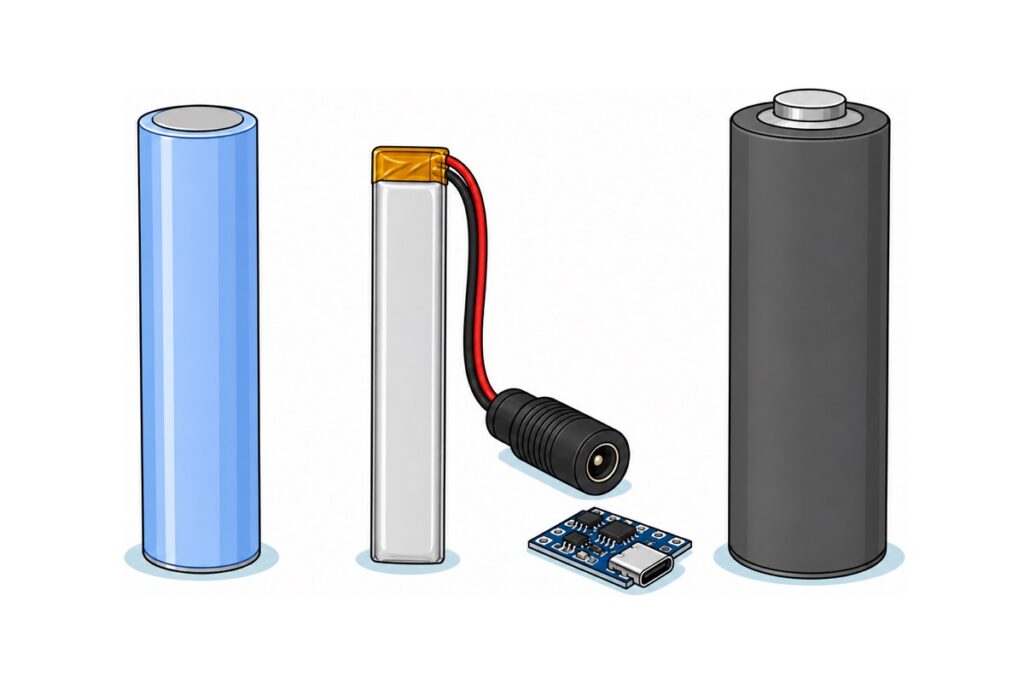
Li-ion、LiPo 与 LiFePO4 的差别到底在哪:电压窗口、真实尺寸、真正的危险,以及 Arduino 或 ESP32 项目该选哪一种。
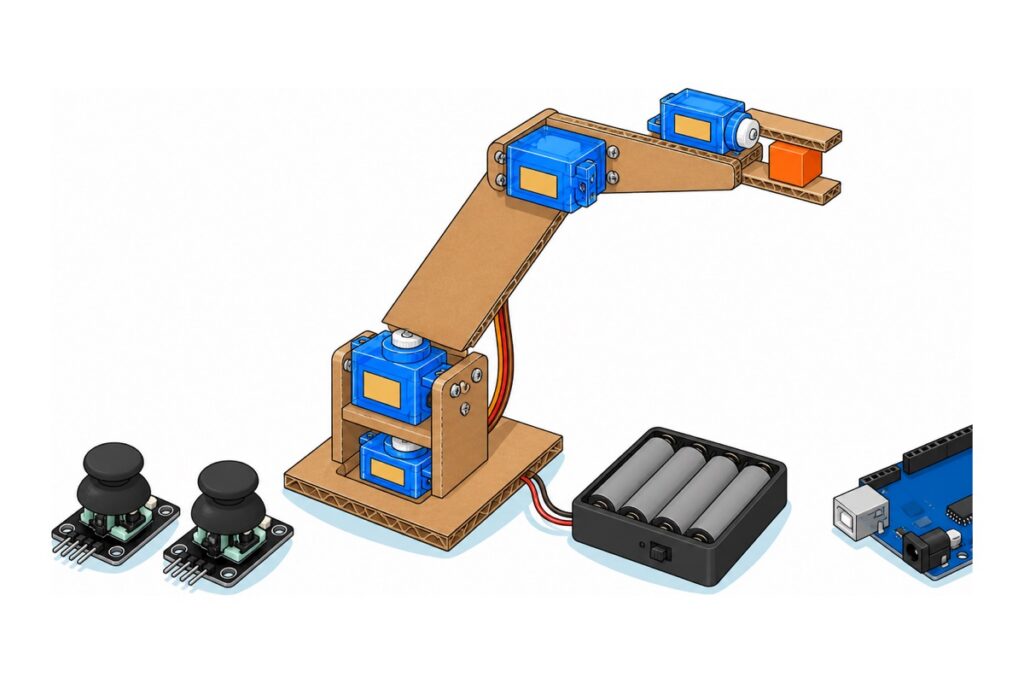
Arduino Uno 的 5V 脚只撑得住一只空载 SG90,不是四只。四舵机机械手臂需要自己的 4×AA 电源、与 Uno 共地,以及让手臂放开也停得住的增量摇杆控制。含接线表、完整程序、框架扭力与常见错误。
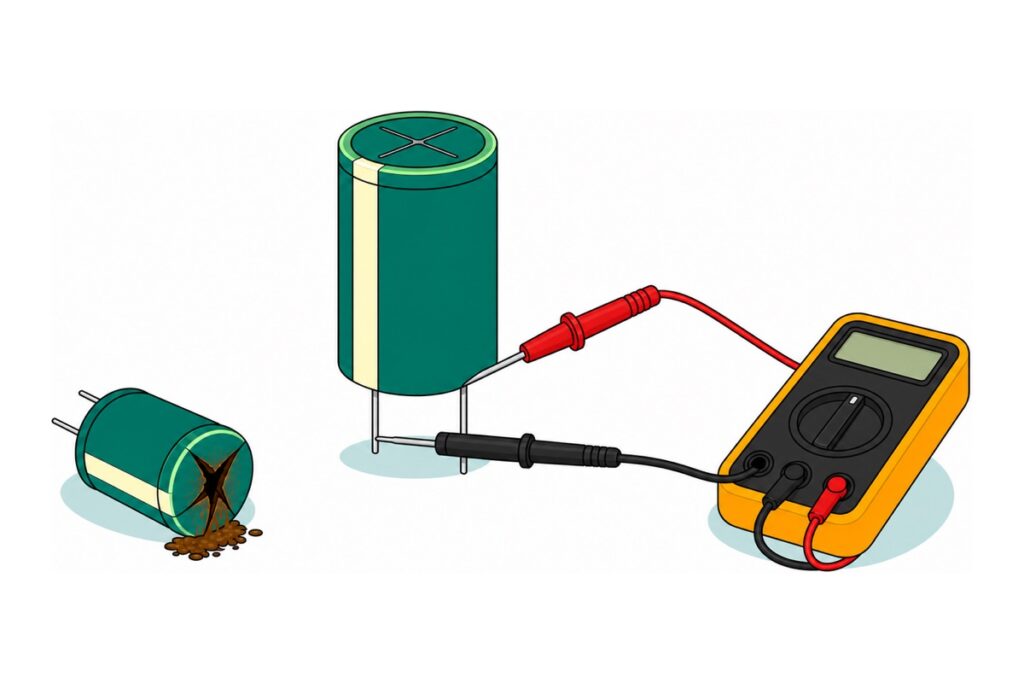
放电之后把万用表转到最高电阻档,红表笔接正极脚、黑表笔接负极脚:读数稳稳往上爬到 OL 就是好电容,贴近零是短路,一上来就 OL 不动是开路。容量本身读电容上印的数字。
Log in to your MakerHub account