24
Aug
Aug
不会再拆的接点用热缩管,要做标记和以后还要拆的用 PVC 电工绝缘胶布,焊锡套管一步就焊好又封好。热度里先垮掉的永远是胶布的胶层 —— 还有热缩管的尺寸该怎么算。
不会再拆的接点用热缩管,要做标记和以后还要拆的用 PVC 电工绝缘胶布,焊锡套管一步就焊好又封好。热度里先垮掉的永远是胶布的胶层 —— 还有热缩管的尺寸该怎么算。
鳄鱼夹(英文 crocodile clip / alligator clip)和杜邦线该怎么选:要接的东西没有插座可插,就该用夹子。夹口为什么进不了面包板、22AWG 线能过多大电流,以及带电读数时的安全做法。
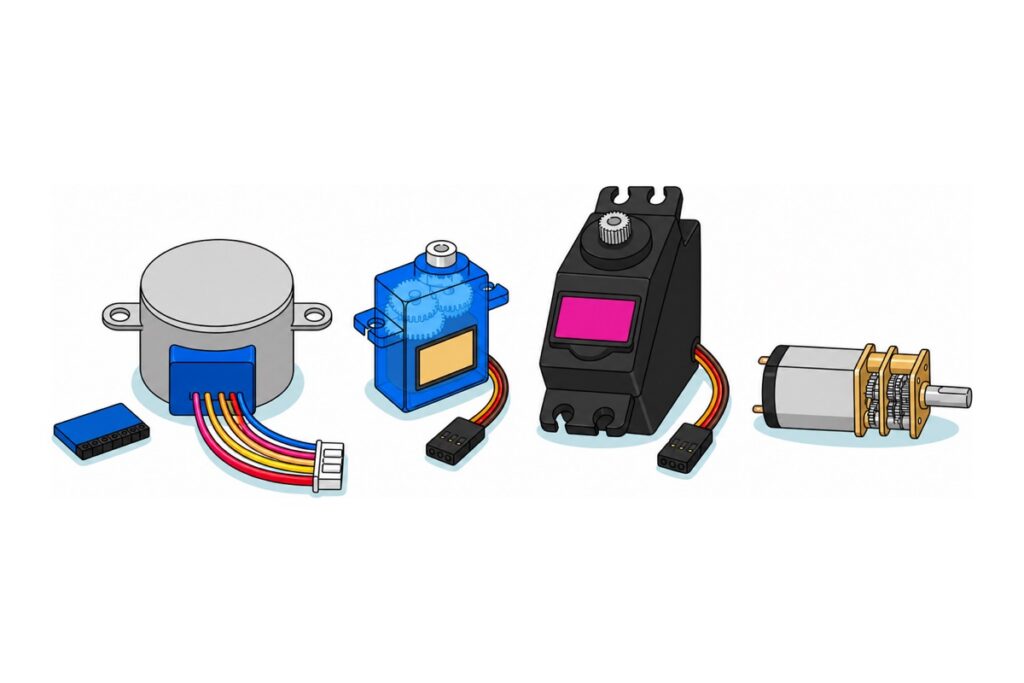
舵机转到一个已知角度并守住,步进电机数着步数转、还能一直转下去,直流减速电机只管转速和方向。三者怎么分、一块 Uno 能带几颗、线圈该串联还是并联,一次讲清楚。
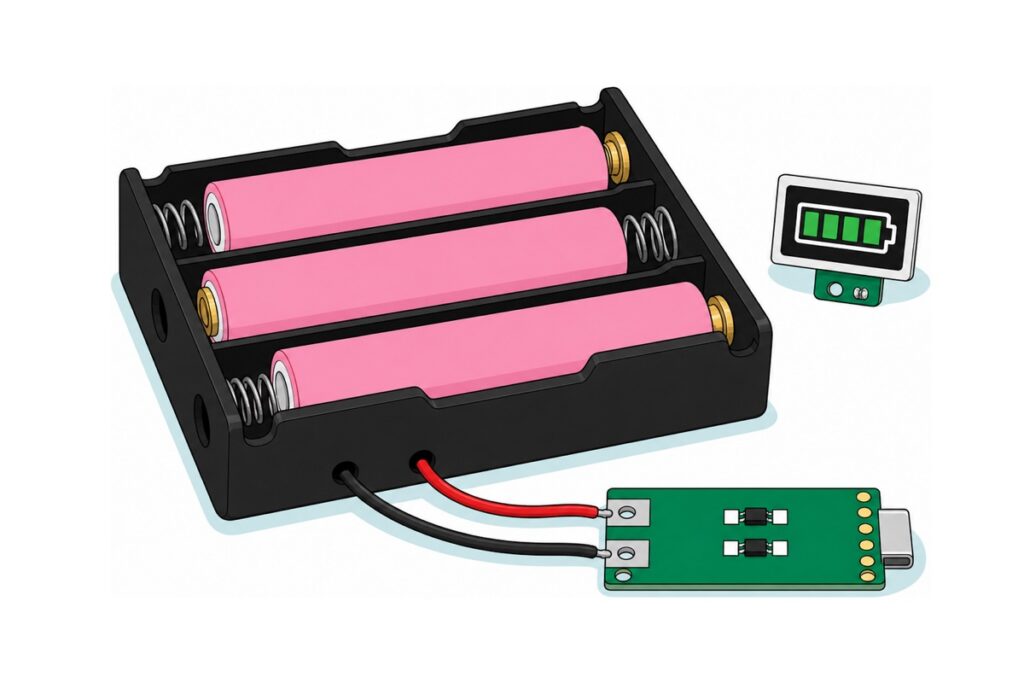
多槽 18650 电池盒的槽位是串联的,所以三颗电芯给你的是标称 11.1V、充满 12.6V,容量仍旧是一颗电芯的容量。TP4056 充不了它 —— 要用 3S 充电板,再配一个四格电量显示器,还要先弄懂 1A/2A 标的到底是什么。
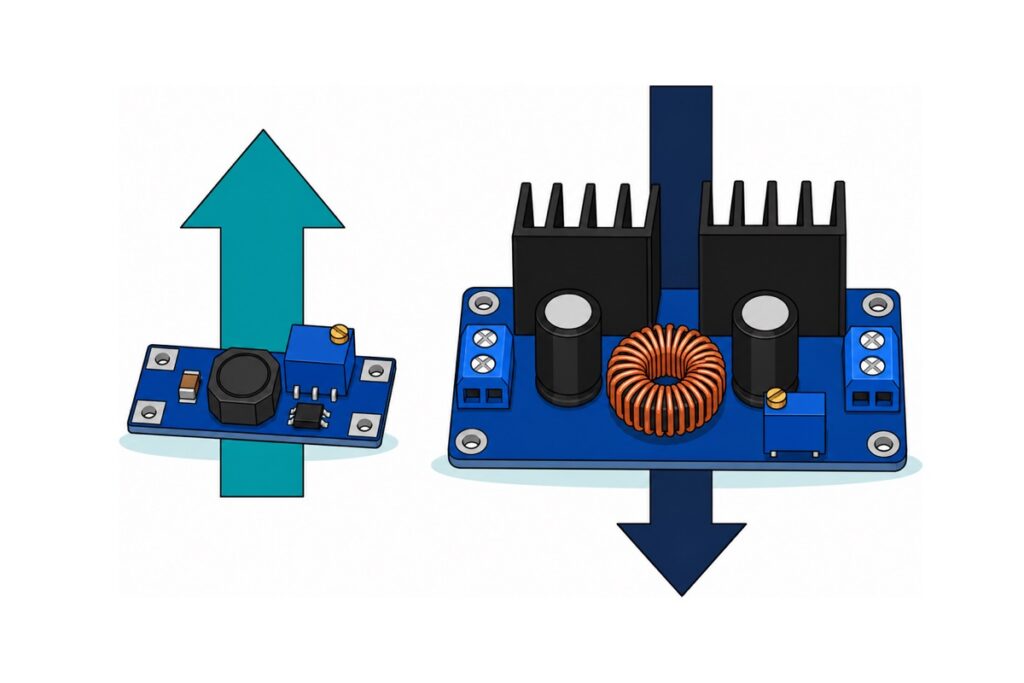
把电源电压和负载需要的电压摆在一起看:电源高就买降压(LM2596、XL4016),电源低就买升压(MT3608、XL6009),没有一款两个方向都能做。文中还讲清楚线性稳压器和分压电阻为什么顶替不了降压模块,以及板上印的安培数为什么不是你拿得到的安培数。
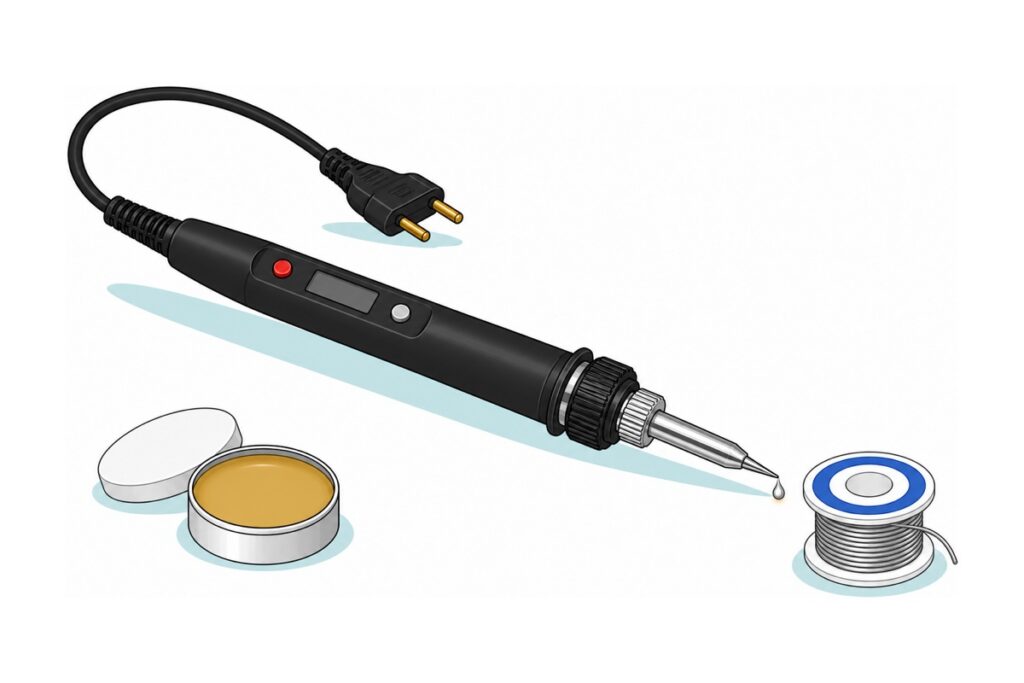
要买就买可调温烙铁:它知道自己的烙铁头到底有多烫,你买到的是回温能力,不是最高温度。焊锡吃不上去的时候别再调高温 —— 十有八九是氧化层,而那正是助焊剂要解决的事。
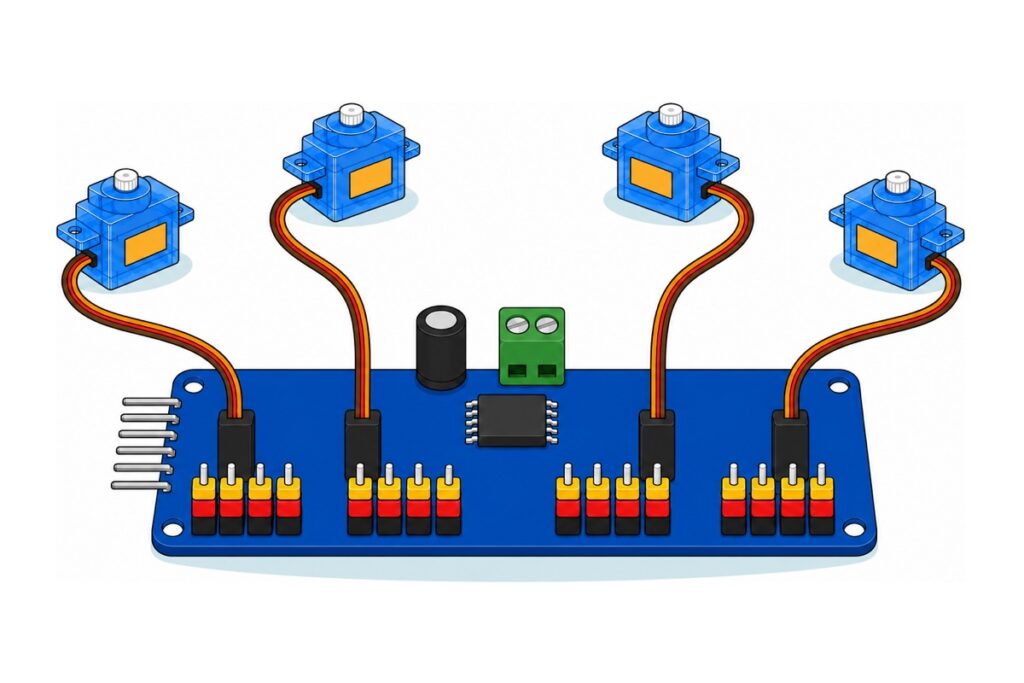
舵机吃掉 Arduino 的 5V 就会掉电重启。PCA9685 用两条 I2C 线下命令,绿色螺丝端子上另走一路舵机专用电源,全程不经过芯片。内含接线表、V+ 该喂多少伏、12 位 tick 换算,以及一份逐路找端点的校准程序。
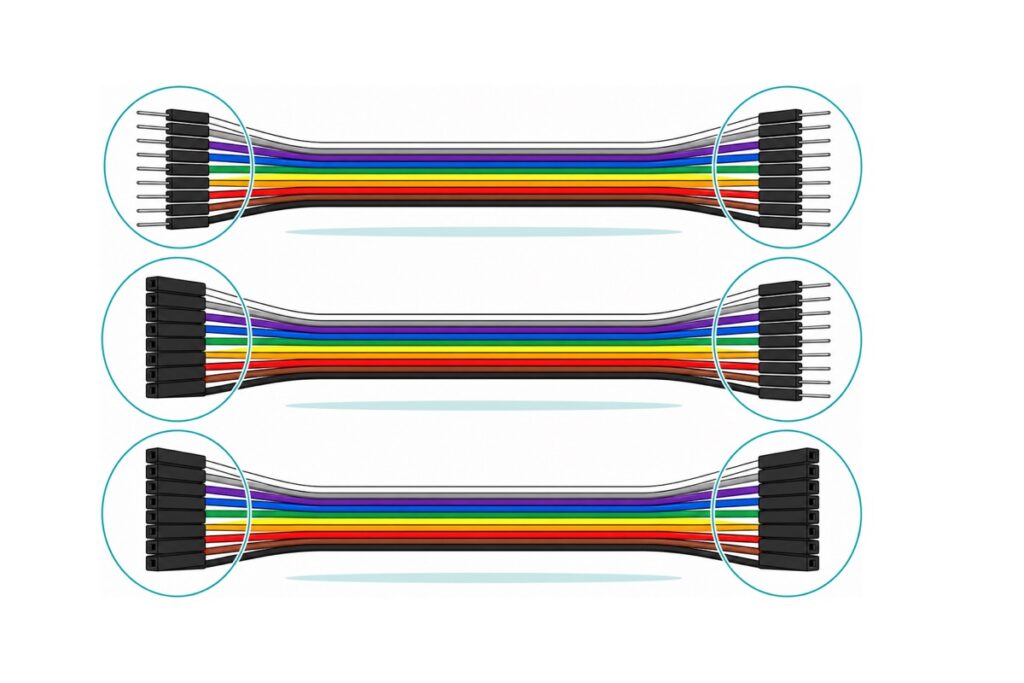
公母不是凭喜好挑的:看清楚要接的两端是针还是孔,杜邦线就补上各自的反面。含 Dupont 与 JST XH/PH 对照表、选购表和一段坏线自测代码。
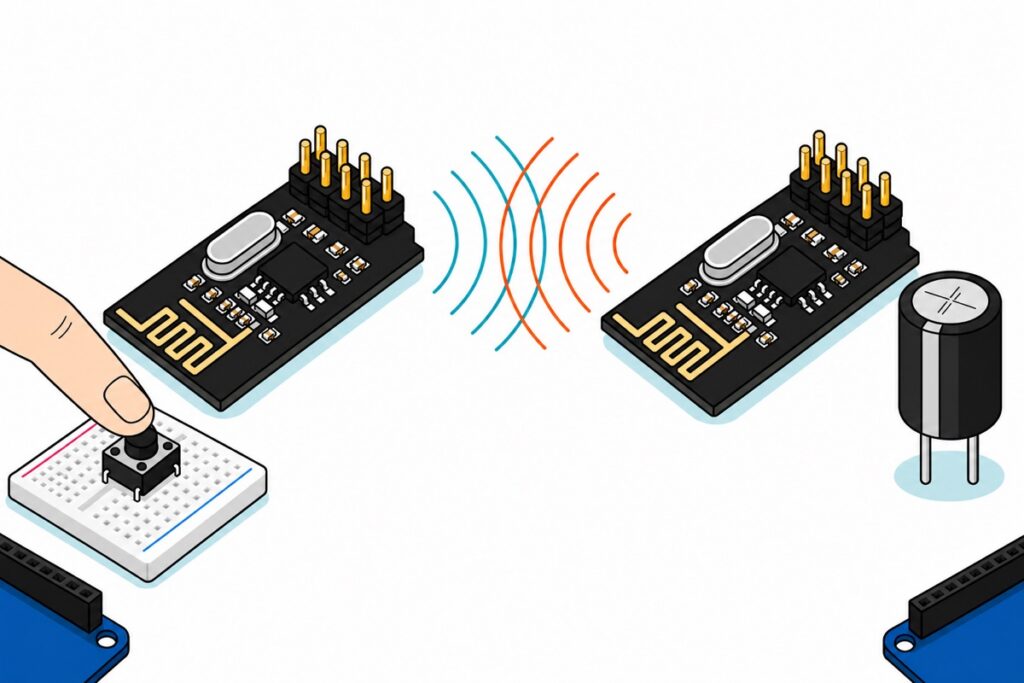
两块 Arduino 靠一对 nRF24L01 对话:两端同样接线、同一个五字节地址,一端发一端收。附接线表、收发两份代码,以及那颗决定成败的电容装在哪里。
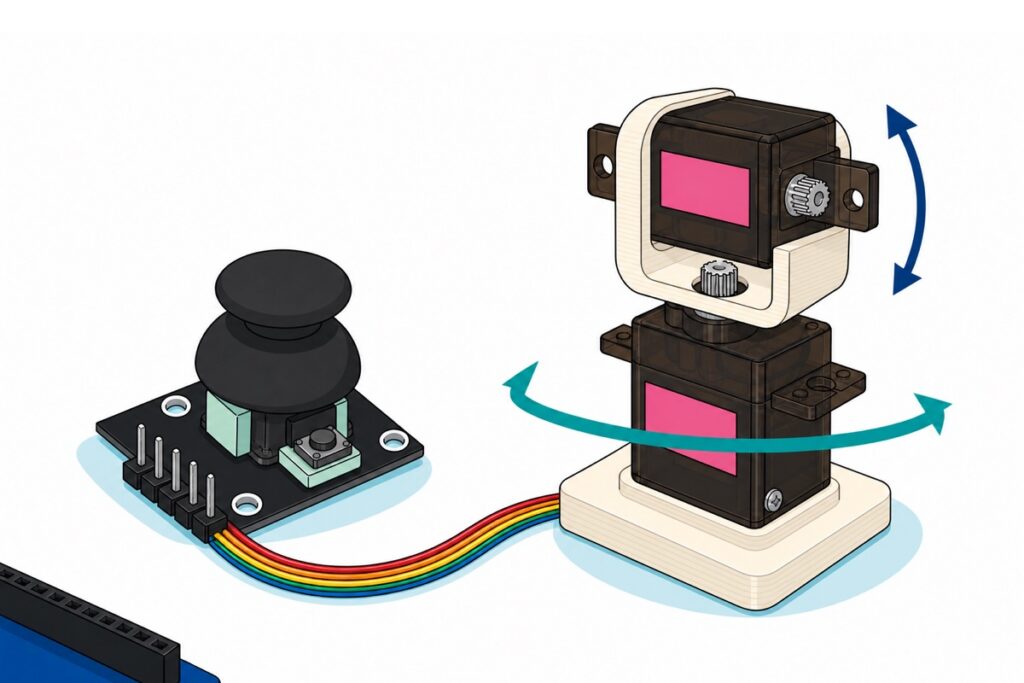
模拟摇杆就是两个互成直角的电位器加一个按键。量出你这支摇杆真正的静止值、留好死区,再让位移决定速度而不是角度,两个 MG90S 舵机的云台就不会自己爬、也不会一松手弹回中位。含完整代码、接线表、独立供电与花键支架装配。
Log in to your MakerHub account