Panduan
Pengawal Kelajuan Motor DC PWM Tanpa Arduino: Cara Wayar & Pilih Modul
Nov
Modul pengawal kelajuan motor DC PWM jenis tombol mengawal kelajuan motor DC tanpa Arduino dan tanpa kod: sambungkan bekalan 6–28V ke terminal skru IN, motor ke pasangan terminal motor, tetapkan suis rocker ke arah depan, dan pusingkan tombol. Board ini menghidupkan dan mematikan bekalan sepenuhnya lebih daripada sepuluh ribu kali sesaat; tombol menetapkan peratusan masa hidup, iaitu duty cycle, dari 0 hingga 100%.
Board yang sama dijual dengan pelbagai nama (DC motor speed controller, DC controller, PWM module), dan dalam bahasa Melayu ia biasa dipanggil modul PWM; yang kami jual ialah pengawal kelajuan PWM 3A 6–28V.
Bagaimana modul PWM mengawal kelajuan motor DC tanpa kehilangan tork?
Pengawal PWM (pulse-width modulation) tidak pernah memberi motor voltan yang dikurangkan. MOSFET-nya sama ada hidup sepenuhnya — motor menerima keseluruhan voltan bekalan — atau mati sepenuhnya, lebih daripada sepuluh ribu kali sesaat. Tombol menetapkan duty cycle, iaitu peratusan setiap kitaran yang berada dalam keadaan hidup: pada duty 40% dengan bekalan 12V, purata yang diterima motor ialah 12 × 0.4 = 4.8V, dan oleh kerana induktans belitan dan inersia rotor terlalu lambat untuk mengikut setiap denyut, motor berkelakuan seolah-olah dibekalkan 4.8V yang licin dan stabil pada kira-kira 40% kelajuan.
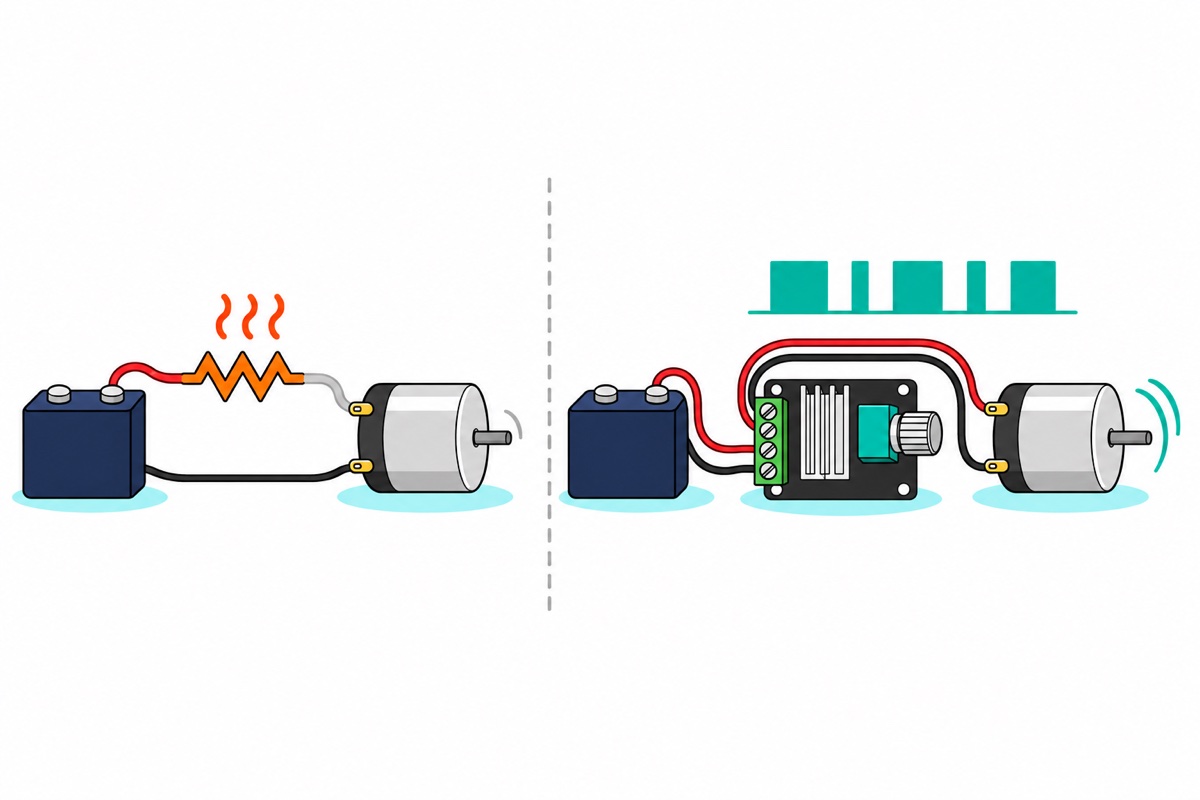
Pensuisan hidup-mati inilah sebabnya motor berus (brushed) kekal bertenaga pada kelajuan rendah. Tork motor berus mengikut arus belitan, yang ditentukan oleh beza antara voltan pada terminalnya dengan voltan balik (back-voltage) yang dijana oleh putarannya sendiri. MOSFET yang hidup sepenuhnya hampir tidak menjatuhkan sebarang voltan, jadi PWM mengekalkan purata pada duty × bekalan walau berapa pun arus yang ditarik motor: bebankan motor, ia menjadi perlahan, voltan balik jatuh, dan arus (tork) naik untuk melawan. Perintang bersiri atau rheostat pula menjatuhkan arus × rintangan, jadi semakin kuat motor menarik arus, semakin kurang voltan yang sampai kepadanya, dan motor yang baru bermula menarik arus paling tinggi.
Ambil contoh motor 12V dengan belitan 4Ω yang menarik 0.15A tanpa beban. Separuh kelajuan memerlukan kira-kira 6.3V pada terminalnya: PWM memberikannya pada duty kira-kira 50%, dan aci yang ditahan masih boleh menarik 6.3 ÷ 4 ≈ 1.6A. Perintang yang ditetapkan untuk separuh kelajuan yang sama menjatuhkan 5.7V pada 0.15A, jadi nilainya 38Ω, dan semasa bermula ia hanya membenarkan 12 ÷ 42 ≈ 0.29A: motor tersekat, tersentak-sentak dan akhirnya stall sementara perintang itu memanas.
Komponen apa yang anda perlukan untuk pengawal kelajuan kipas tanpa kod?
Senarai komponen: kipas 12V dikawal tombol — tanpa Arduino, tanpa kod
 3A PWM Generator Module DC Motor Speed Controller Pulse Width Modulation Adjustable Frequency 1KHz-150KHz
 DC Cooling Fan 5V/12V Brushless Small Fan for 3D Printer DIY Projects Electronics Cooling - 8025 FAN (12V)
 18650 Battery Holder 1/2/3/4 Slot 3.7V Battery Cell Housing Battery Case Battery Casing - 18650 BATTERY HOLDER (3)
 3.7V 18650 Battery Rechargeable Li-Ion Battery 1200mAh 2200mAh 3200mAh Flat Top - 18650 Li-Ion Battery (2200mAh)
 40pcs Dupont Wire 10cm 20cm 30cm for Breadboard DIY Experiment Jumper Wire Breadboard wire - DUPONT WIRE M-F 30CM
Parts list
 Power Supply Adapter DC Universal AC to DC Converter PSU 5V2A 5V3A 9V2A 12V2A - P.S. ADAPTOR (12V2A)
 5.5x2.1mm DC Power Male Connector Plug Jack Adapter for Arduino DIY Electronics Projects - 5.5x2.1 DC CONNECTOR (F)
 XL830L Digital Multimeter with backlight Portable Multimeter Electronics Project
Pilihan adaptor dinding untuk pemasangan kekal, serta multimeter untuk mengesahkan polariti dan mengukur arus sebenar motor anda semasa berjalan.
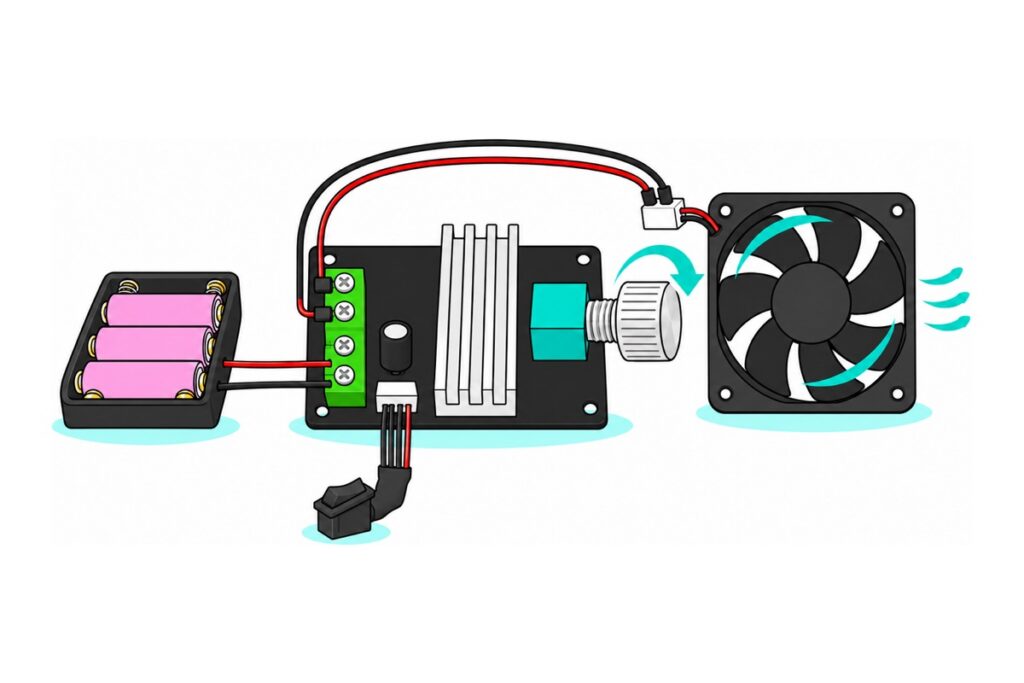
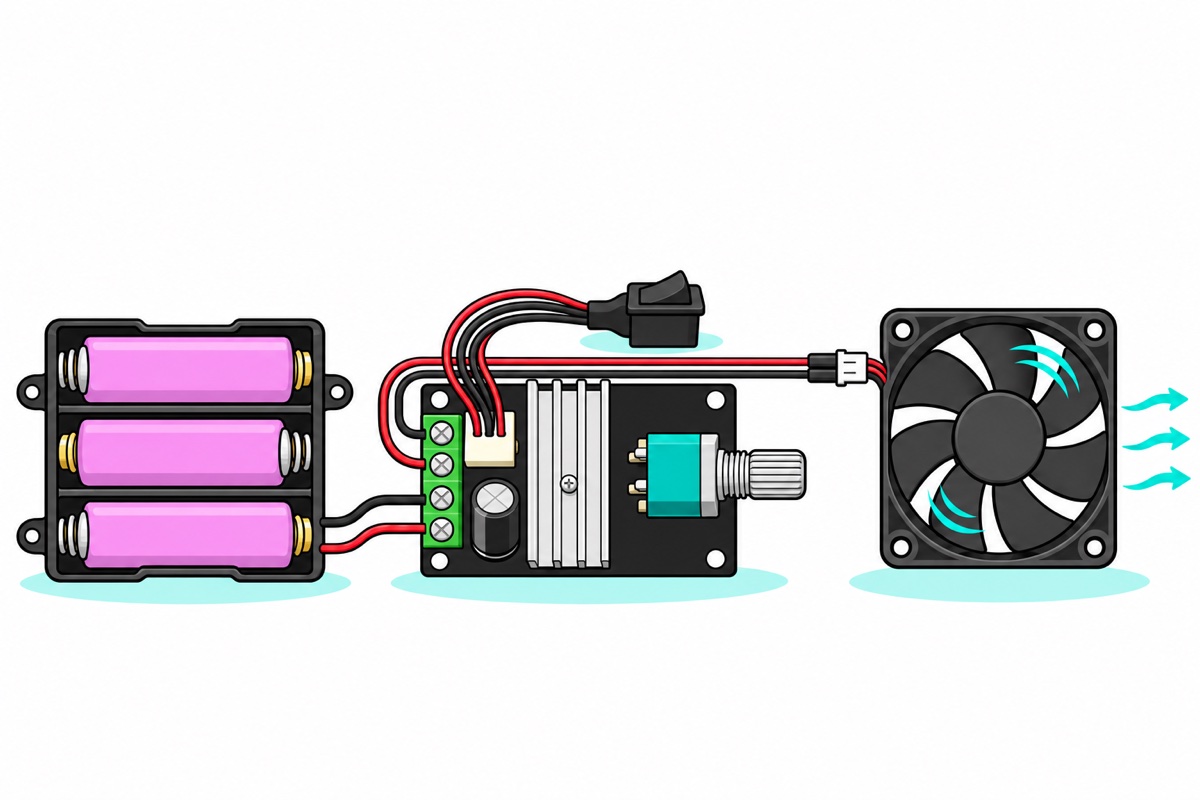
Modul PWM 3A ini daripada kelas 6–28V, 3A, 80W: PCB hitam dengan potentiometer teal yang besar (penutup tombol perak bertekstur dihantar berasingan — tekan masuk ke aci beralurnya), MOSFET di bawah heatsink bersirip, satu blok terminal skru hijau 4 lubang, dan suis rocker tiga kedudukan yang sudah siap berwayar untuk depan, mati dan undur. Beban demo ialah kipas casing 80mm 12V, kerja klasik modul ini, dan ekor wayarnya berakhir dengan plag putih kecil yang mempunyai dua pin terdedah, jadi jumper male-to-female boleh sampai ke terminal skru tanpa perlu memateri.
Kipas ini jenis brushless, dengan elektronik pemacu sendiri di dalam hab, jadi ia menganggap bekalan yang dihidup-matikan itu sebagai voltan purata yang lebih rendah dan hanya berpusing lebih perlahan. Cerita tork di atas adalah untuk motor berus, dan di situlah modul ini paling menyerlah: pam diafragma R365 12V, motor bergear, conveyor model. Beban begini menarik arus yang sebenar: wayarkan dengan wayar stranded 20 AWG atau lebih tebal, bukan jumper Dupont.
Untuk kuasa, tiga sel 18650 dalam holder 3 slot disambung bersiri: 11.1V nominal, 12.6V apabila penuh, kira-kira 9V apabila habis — semuanya dalam julat 6–28V — dan wayar merah dan hitam yang sudah terpasang pada holder boleh diskru terus ke terminal bekalan. Sel 2200mAh ini jenis flat-top tanpa litar perlindungan (unprotected), dan modul ini tiada pemotong bateri lemah: ia dikadarkan untuk terus berjalan sehingga 6V — 2V sesel, cukup rendah untuk merosakkan sel — jadi berhenti dan cas semula apabila pek membaca kira-kira 9V. Cas dengan cara yang betul (rujuk panduan mengecas TP4056 kami) dan jangan campur sel lama dengan sel baru dalam satu holder (panduan holder bateri kami menerangkan pilihannya). Kedudukan O pada suis rocker menghentikan motor, bukan board, jadi keluarkan satu sel semasa menyimpannya. Untuk pemasangan kekal, adaptor 12V 2A bersama pigtail DC jack female melakukan kerja yang sama dari soket dinding — mana-mana bekalan 12V yang berakhir dengan wayar terdedah boleh digunakan (panduan power supply kami menerangkan tentang ruang lebihan arus).
Yang modul ini tidak boleh kendalikan ialah motor kecil. Inputnya bermula dari 6V, dan tombolnya boleh dipusing sampai 100%, memberikan motor keseluruhan bekalan itu, jadi motor gearbox TT 3–6V, N20 atau pam mini 3–5V tiada padanan yang selamat di sini. Untuk motor begitu, gunakan modul PWM 1.8–15V 2A, idea yang sama dalam saiz lebih kecil.
Bagaimana nak wayar modul pengawal kelajuan PWM?
Blok terminal skru hijau 4 lubang pada modul PWM 3A terletak di tepi kirinya dan membawa kedua-dua litar: pasangan atas, dengan silkscreen 电机 (“motor”), ialah output, manakala pasangan bawah, bertanda IN, menerima bekalan. Silkscreen di belakang board menyusun Power−, Power+, Motor+, Motor− sepanjang blok, jadi kedua-dua skru + duduk bersebelahan di tengah dan kedua-dua skru − di hujung luar. Plag suis rocker dicucuk ke soket putih di sebelah blok, dan empat wayarnya mengalirkan output motor melalui suis: kedudukan tengah (O) memutuskan motor, manakala I dan II memberinya polariti bertentangan, iaitu depan dan undur.
| Dari | Ke | Nota |
|---|---|---|
| Wayar merah holder | IN Power+ (pasangan bawah, skru dalam) |
Kedua-dua skru + ialah pasangan tengah. Uji wayar merah dengan meter dahulu |
| Wayar hitam holder | IN Power− |
|
Output Motor+ (pasangan atas, skru dalam) |
Jumper 1, pin male diapit dalam terminal | Guna jumper merah supaya tak keliru |
| Hujung female jumper 1 | Plag kipas, pin wayar merah | Soket disarung terus ke pin yang terdedah |
Output Motor− |
Jumper 2 → plag kipas, pin wayar hitam | Susunan yang sama, jumper hitam |
| Plag suis rocker | Soket putih di sebelah blok | O = motor mati; I dan II = dua arah putaran |
Polariti bekalan ialah satu-satunya kesilapan yang boleh memakan duit. Input menyuap kapasitor elektrolitik dan MOSFET secara terus, tanpa sebarang perlindungan polariti terbalik di laluannya. Jika terbalik, diod badan (body diode) terbina dalam MOSFET dan diod merentasi output motor akan mengalirkan arus secara bersiri, hampir litar pintas merentasi bekalan, jadi tertukar Power+ dan Power− walaupun seketika boleh merosakkan board. Merah ke Power+, hitam ke Power−, dan baca wayar bekalan dengan multimeter pada julat DC volt sebelum modul menerima kuasa. Kipas hanya berpusing satu arah, dan kipas tanpa perlindungan polariti terbina boleh rosak jika diberi kuasa terbalik, jadi cari arah depan sebelum kipas disambung: tombol ke penuh, rocker ke I, meter merentasi pasangan motor. Bacaan positif pada Motor+ bermaksud I ialah depan; bacaan negatif bermaksud II.
Larian pertama: rocker ke depan, tombol dari sifar. Kipas kekal senyap untuk satu pertiga pusingan pertama, tiba-tiba mula berpusing sekitar 30–40%, dan meningkat dengan licin dari situ — di bawah titik itu voltan purata terlalu rendah untuk elektronik dalamannya, perkara biasa bagi kipas, bukan kerosakan. Motor berus pula mula bergerak perlahan dari kedudukan tombol yang jauh lebih rendah.
Bagaimana nak padankan modul dengan motor anda?
Modul PWM 3A menyatakan tiga angka yang mesti mencukupi untuk motor anda: input 6–28V, 3A berterusan, 80W. Voltan paling mudah — modul menyalurkan bekalannya terus ke motor, jadi pilih bekalan mengikut voltan kadaran motor, dalam julat itu. Had 80W hanya terasa di hujung atas: 28V × 3A ialah 84W, jadi melebihi kira-kira 27V, had kuasa yang terkena dahulu — pada 28V, 80 ÷ 28 ≈ 2.9A. Pada 12V, 3A hanyalah 36W — yang menentukan hanyalah arus.
Kadaran arus ialah tempat board mati, kerana angka yang penting ialah arus stall, bukan arus semasa berjalan. Motor berus yang berpusing menjana voltan balik yang berkadar dengan kelajuannya dan melawan bekalan, dan hanya beza kecil itu yang memacu arus melalui belitan. Sekat rotor dan voltan balik itu menjadi sifar: keseluruhan bekalan berada merentasi rintangan belitan semata-mata — hampir litar pintas — dan arus melonjak, biasanya 5–10× angka semasa berjalan. Motor yang berjalan pada 0.7A boleh menuntut beberapa ampere sebaik sahaja sesuatu menyekatnya, dan itu cepat memanaskan board berkadar 3A secara melampau: haba dalam MOSFET dan kuprum naik mengikut kuasa dua arus, jadi arus dua kali ganda bermakna haba empat kali ganda. MOSFET yang terbakar biasanya rosak dalam keadaan pintas (shorted), lalu mengunci motor pada kelajuan penuh. Menukar arah semasa motor laju lebih teruk: tukar I ke II pada motor yang sedang berpusing dan voltan baliknya menambah kepada bekalan, bukan melawannya, menolak arus ke arah dua kali ganda angka stall.
Jadi saizkan mengikut arus stall, yang boleh diukur tanpa menyebabkan apa-apa stall: arus stall ialah voltan bekalan ÷ rintangan belitan. Pada julat ohm paling rendah multimeter, baca merentasi terminal motor yang sudah dicabut, tolak bacaan semasa kedua-dua prob bersentuhan, dan ambil nilai paling rendah sambil memusingkan aci: 4Ω pada 12V bermakna 3A semasa stall. Untuk arus semasa berjalan, alihkan prob merah ke soket 10A dan sambungkan meter secara bersiri pada satu wayar motor di bawah beban sebenar, kemudian alihkan semula, jika tidak, semakan voltan seterusnya akan memintaskan bekalan melalui meter. Kipas hanya menarik sebahagian kecil ampere walaupun disekat; beban yang boleh stall ialah beban bergear: tali sawat, roda, win. Jika arus stall menghampiri 3A, modul 4.5–35V 5A diwayar dengan cara yang sama dan memberi ruang lebihan yang lebih besar.
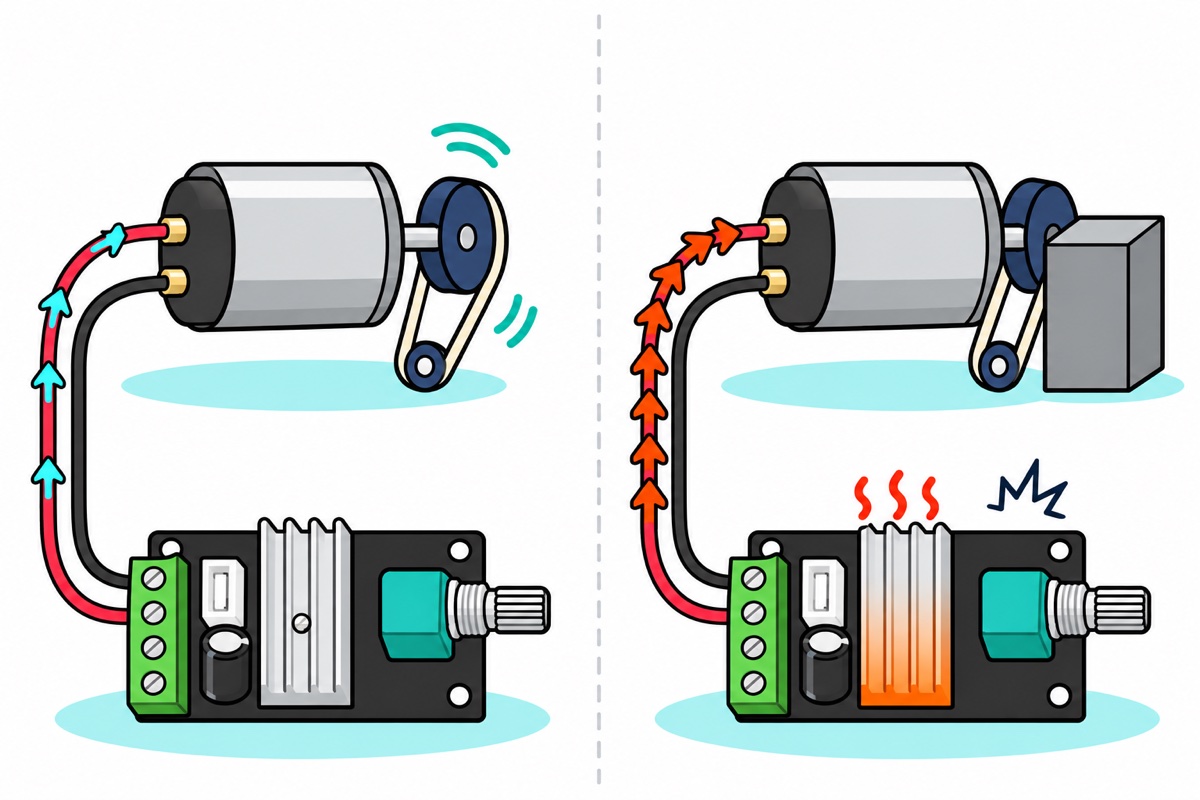
Kenapa motor berdengung, dan apa yang diubah oleh frekuensi pensuisan?
Bunyi dengung itu datang daripada motor itu sendiri. Setiap denyut arus memberi belitan satu hentakan magnet yang kecil, dan apabila frekuensi pensuisan berada dalam julat pendengaran — pendengaran manusia berakhir sekitar 16–20 kHz — belitan dan laminasi bergetar seperti pembesar suara yang sangat perlahan, tepat pada frekuensi itu. Naikkan frekuensi pensuisan melebihi julat itu dan nada itu hilang; harganya ialah haba, kerana MOSFET membazirkan sedikit tenaga dalam setiap peralihan melalui keadaan separuh hidup, jadi kehilangan pensuisan meningkat bersama frekuensi.
Pada modul PWM 3A, pertukaran itu sudah ditetapkan di kilang: satu-satunya potentiometer hanya melaraskan duty cycle, dan pengayunnya berjalan pada frekuensi tetap dalam lingkungan 10–20 kHz yang biasa bagi board jenis ini, pada atau sedikit di bawah had atas pendengaran, jadi dengung halus daripada sesetengah motor pada kelajuan separuh adalah normal dan tidak berbahaya di sini. Menyemak output dengan skop ialah tabiat yang baik di meja kerja jika angka tepatnya penting. Projek yang benar-benar memerlukan frekuensi boleh laras patut menggunakan penjana isyarat XY-LPWM — tetapi outputnya ialah isyarat lemah (paling banyak beberapa puluh miliampere) tanpa peringkat kuasa, jadi ia memerlukan MOSFET di belakangnya, dan panduan IRF520 kami menerangkan perangkap gate bagi gandingan itu.
Bila anda perlukan Arduino dan board driver?
Tugas modul tombol ini ialah membiarkan tangan manusia menetapkan kelajuan dan, dengan suis rocker, arahnya. Sebaik sahaja salah satu daripadanya perlu datang dari sumber lain, anda sudah melepasi kemampuan modul ini. Menukar arah atas arahan memerlukan H-bridge: empat transistor yang melakukan kerja suis rocker menukar wayar secara elektronik, berdasarkan isyarat dari satu pin. Mengekalkan kelajuan yang stabil di bawah beban yang berubah-ubah memerlukan maklum balas (feedback) — sesuatu mesti mengukur kelajuan sebenar dan melaraskan duty cycle, dan potentiometer tidak boleh membaca sensor.
Bahagian itu sudah kami tulis: panduan kawalan kelajuan motor L298N kami menerangkan Arduino menjana PWM dan menukar arah melalui H-bridge; perbandingan DRV8833 vs L298N membantu anda memilih driver. Keputusannya: kipas, pam atau conveyor yang hanya perlukan kelajuan ditetapkan dengan tangan — modul tombol. Kelajuan atau arah yang ditetapkan oleh kod, sensor atau jadual — board driver dan mikropengawal.
Kesilapan biasa yang kami lihat
Memilih pengawal mengikut arus semasa berjalan. Angka yang tercetak ialah keadaan terbaik; rotor yang tersekat menarik 5–10× ganda daripadanya. Saizkan mengikut arus stall.
Menterbalikkan wayar bekalan. Tanpa perlindungan polariti terbalik, satu pasangan wayar yang tertukar di IN boleh menamatkan riwayat board. Semak dengan meter dahulu.
Menukar rocker dari I ke II semasa motor laju. Voltan balik motor bergabung dengan bekalan dan lonjakannya lebih teruk daripada stall. Berhenti di O sehingga aci berhenti berpusing.
Soalan Lazim
Bagaimana nak kawal kelajuan motor DC tanpa Arduino?
Dengan modul pengawal kelajuan PWM jenis tombol: bekalan ke IN, motor ke terminal output, rocker ke depan, pusingkan tombol. Tiada kod, dan tidak seperti perintang, ia mengekalkan voltan yang ditetapkan apabila motor berus dibebankan, jadi motor mengekalkan tork kelajuan rendahnya. Arduino hanya diperlukan apabila kod atau sensor mesti menetapkan kelajuan atau arah.
Kenapa tak guna perintang atau rheostat sahaja untuk memperlahankan motor?
Perintang menjatuhkan voltan paling banyak tepat ketika motor yang baru bermula menarik arus paling tinggi, jadi motor stall sementara perintang memanas. Suis PWM hampir tidak menjatuhkan voltan, jadi puratanya kekal stabil walau berapa pun arus yang ditarik motor.
Boleh tak modul PWM ini menukar arah putaran motor?
Boleh, secara manual: kedudukan I dan II pada rocker ialah dua arah putaran, dan O menghentikan motor. Biarkan motor berhenti di O sebelum menukar arah. Menukar arah dari kod atau sensor memerlukan driver H-bridge seperti L298N.
Boleh tak guna modul ini dengan motor 3V–6V?
Tidak — ia perlukan sekurang-kurangnya 6V pada input, menyalurkan bekalan itu terus ke motor, dan tombolnya boleh dipusing sampai 100%. Untuk motor TT, N20 dan motor kecil lain, gunakan modul PWM yang dikadarkan dari 1.8V.
Boleh tak ia kawal kipas casing brushless 12V?
Boleh — kipas penyejuk berkelajuan boleh laras ialah projek klasik modul ini. Elektronik di hab kipas mempuratakan bekalan yang dihidup-matikan, mula berpusing sekitar 30–40% pada tombol, dan dikawal dengan licin di atas titik itu. Kekalkan rocker di sebelah depan.
Kemas kini terakhir November 2026. Tersangkut? Chat dengan kami di WhatsApp.
